
ビュー: 0 著者: サイト編集者 公開時間: 2026-08-24 起源: サイト


サーボフィーダーのピッチ精度が失われたり、材料が歪んだりすると、スタンピングライン全体に問題が生じます。解決する サーボフィーダの給紙ミスに は、体系的な診断アプローチが必要です。私たちは現場でのランダムな推測から離れなければなりません。単純な機械調整から複雑なサーボ ドライブ診断に移行する必要があります。この論理的な進行により、次の運用ステップが決まります。対象を絞った修理、システムの改修、または機器全体の交換のいずれかを選択してください。供給ミスは、スクラップ率増加の主な原因となります。これはダイに壊滅的な損傷を与え、厳密な生産スケジュールを損ないます。これを修正するには、ローラーの圧力、パイロットのリリースのタイミング、およびドライブのフィードバックに細心の注意を払う必要があります。隠れた機械的不均衡を特定する方法を学びます。電気的異常をトラブルシューティングする実証済みの方法を発見します。ミスアライメントの再発を防ぐための標準化されたセットアップ プロトコルの概要を説明します。このガイドでは、送り精度を回復し、工具を保護するための正確な手順を説明します。
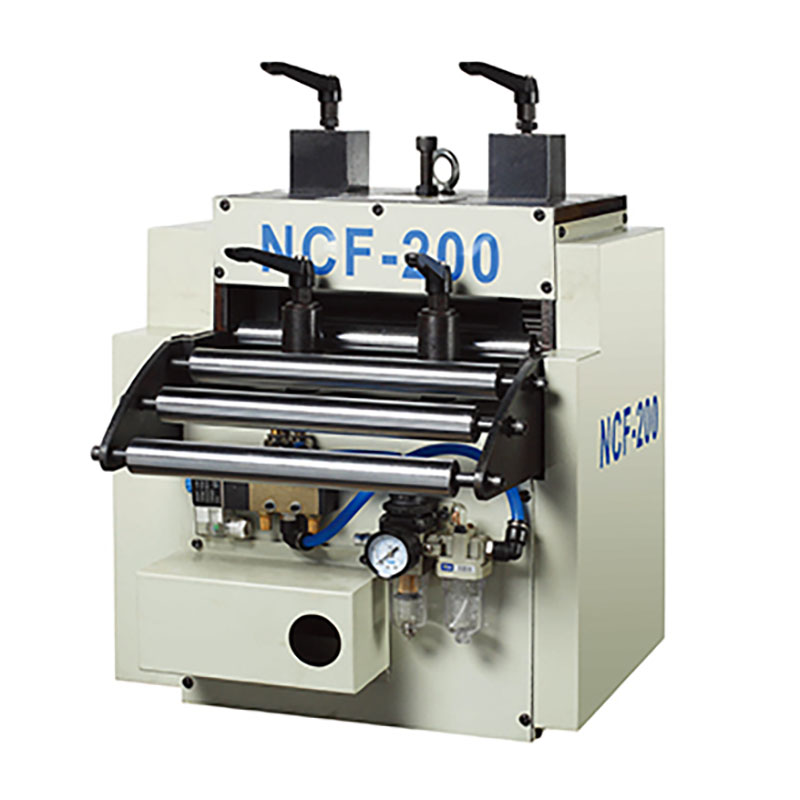
サーボ フィーダの誤供給事故の大部分は、機械的な不均衡、特に不均一なフィード ローラー圧力、過度に締め付けられた材料ガイド、または不適切なパイロット リリース タイミングによって発生します。
フィードバック障害、過熱、電源変動などの電気的異常は、多くの場合、機械的な結合として表れ、ドライブレベルの診断が必要になります。
標準化された材料固有のセットアップ プロトコルを実装することは、再発する位置ずれや材料のゆがみに対する最も効果的な軽減戦略です。
故障したフィーダーを修理するか交換するかどうかは、ドライブのアラームの頻度、部品の入手可能性、最新の高張力材料を処理するシステムの能力によって異なります。
目次
NC サーボ フィーダは、正確なピッチ制御を継続的に提供する必要があります。一貫した速度と材料への損傷がないことが必要です。プレスストロークごとに材料が正確な位置に到達することが期待されます。許容可能な公差のしきい値は、スタンピング用途によって異なります。高速順送金型では、100 分の 1 ミリメートル以内の公差が要求されます。深絞り操作では、多少のばらつきが許容される場合があります。ただし、偏差があると最終部品の品質が損なわれます。フィーダはスムーズに加速し、最高速度に達し、減速する必要があります。ダイが閉じる前にストリップを正確に位置決めする必要があります。成功とは、パイロット ピンが材料を引きずらずにストリップに進入することを意味します。送りサイクルは、パイロット リリース カムが係合する前に終了する必要があります。この同期を達成すると、長い工具寿命と高い部品品質が保証されます。機械がこれらの基本的な期待を満たさない場合、オペレーターは部品の製造よりも機器との格闘に多くの時間を費やします。コイルの重量やライン速度に関係なく、プログラムされたピッチを維持するシステムが必要です。
不正確な給餌は直ちに重大な直接コストを引き起こします。悪い打撃を受けるたびに、高価なシートメタルコイルが無駄になります。材料の位置がずれると、壊れやすいパンチが破損し、複雑なダイセットが損傷します。これらのインシデントにより、高価な工具の修理が必要となり、大規模なベンチワークが必要になります。間接コストは急速に増大し、プラント全体の効率が損なわれます。計画外のダウンタイムが発生すると、生産ライン全体が即座に停止します。オペレーターは、収益性の高い部品を生産する代わりに、トラブルシューティングに時間を浪費しています。メンテナンス チームは、他の重要なプラントの運用からリソースを引き出します。配信サービス レベル アグリーメントを逃した場合、クライアントの信頼は永久に損なわれます。速達配送コストが利益率を圧迫します。 1 回の給紙ミスが発生すると、数千ドルの工具費用が無駄になる可能性があります。収益性の高いプレス加工を維持するには、これらのエラーを防ぐことが必須です。校正が不十分なフィーダによる財政的損失は、直接のスクラップ箱をはるかに超えて広がります。
直接的な材料廃棄物: 短いフィードごとに不合格部品が生成され、高価な原材料がスクラップ ホッパーに直接送られます。
工具の破壊: ストリップの位置がずれていると、パンチが半分の穴に当たり、超硬工具が折れてダイ ブロックが粉砕されます。
労働力の流出: 根本原因が単純な機械的な問題である場合、メンテナンス技術者は何時間もかけて架空の電気的障害を追跡します。
スケジュールの中断: 計画外の印刷機のダウンタイムにより、生産管理者はジョブのルート変更を余儀なくされ、施設全体に連鎖的な遅延が発生します。
材料圧力スプリングのバランスが崩れると、大きな供給エラーが発生します。シートメタルコイルは即座に一方向にバイアスされます。これは材料の歪みや不正確な供給に直接つながります。圧力が不十分であると、フィード ローラーが金属に対して滑ります。モーターはプログラムされた距離を正確に回転します。しかし、材料は目標ピッチには達していません。これにより、危険なショートフィード状態が生じます。過度の圧力は材料表面を永久に変形させます。供給ライン全体に不必要な抵抗が発生します。サーボモーターはこの人工的な抵抗に抗して負担をかけます。この一定の負荷により、駆動機構が早期に摩耗してしまいます。左右のスプリングを完璧に調整する必要があります。不均一な張力により、コイルは横方向に動きます。材料はダイガイドに斜めに当たります。この摩擦により、フィーダが失速したり故障したりすることがあります。オペレーターは滑りを止めようと圧力ボルトを締めることがよくありますが、これは機械的負担を悪化させるだけです。
金型内の気密性により、人工的な抵抗が即座に生じます。材料ガイドが不適切に調整されていると、供給サイクルが中断されます。フィーダーは金属を前方に押しますが、ガイドが金属を挟み込みます。これにより、素材が座屈したり、後方に滑ったりします。アンコイラー、ストレートナー、フィーダー、プレス間の位置ずれにより、材料の経路が曲がります。コイルキャンバーが修正されていないと、このアライメントの問題が大幅に悪化します。金属は常に金型の入口を引きずります。この引きずりは重大な原因を引き起こします サーボフィーダーの給紙ミス。オペレータは、ダイ関連の干渉の原因をフィーダのせいにすることがよくあります。コイルからダイまでの材料ラインが完全に真っ直ぐであることを確認する必要があります。逸脱があると、フィーダーに必要以上の負荷がかかります。この余分な作業により、位置決めエラーやドライブの障害が発生します。レーザー位置合わせツールを使用すると、フィーダーがプレスベッドの中心からずれているかどうかをすぐに明らかにできます。
パイロットリリース角度が正しくないと、材料の適切な位置合わせが妨げられます。ダイ内のパイロット ピンは材料を正確に配置する必要があります。フィーダーが材料を長く掴みすぎると、プレスと競合してしまいます。この同期の失敗により、マテリアルが正方形から外れてしまいます。結果として生じる張力により、ストリップのパイロット穴が引き伸ばされます。オペレータは、この機械的衝突をドライブの故障と誤解することがよくあります。パイロット リリースは、ピンがかみ合うときに正確に開く必要があります。プレスが材料を持ち上げる前に閉じる必要があります。この動作のタイミングを計るには、正確さとプレス ストロークの深い理解が必要です。遅いリリースでは、材料がピンに結合します。早期にリリースすると、材料が浮いて位置が失われる可能性があります。どちらのシナリオも、供給精度を完全に破壊します。機械式カム スイッチまたはプログラム可能なリミット スイッチがこのタイミングを制御するため、金型を交換するたびにそれらを確認する必要があります。
機械的な拘束により、供給サイクルが突然停止します。一般的な摩耗部品には、劣化したベアリングや磨耗したギアボックスが含まれます。損傷したフィード ローラーはコイルに対するグリップを失います。軸がクラッシュしたり、材料が詰まったりすると、サーボ モーターの負担が大きくなります。機構内に異物があると激しい摩擦が発生します。モーターは、この抵抗を克服するために過剰な電流を消費します。これにより、完全な給紙ミスが発生し、ドライブ アラームが発生します。ギアボックスのバックラッシュにより、加速時と減速時に位置決め誤差が生じます。ドライブトレイン内のユニバーサルジョイントが磨耗すると、機械的な傾斜が生じます。この傾斜により、モーターが材料を安定して保持できなくなります。これらの機械的リンケージの定期的な検査は必須です。摩耗したベアリングを交換することで、高速走行中の突然の致命的な故障を防ぎます。ソフトウェアパラメータの変更では機械的摩耗を修正することはできません。
サーボドライブは故障時に特定のエラーコードを生成します。過電流、過電圧、位置追跡エラーがよく発生します。デューティ サイクルが高いと、熱過負荷や過熱が発生します。キャビネットの通気が悪いと、敏感なアンプの周囲に熱がこもります。継続的な機械的抵抗により、モーターが高温状態になります。ドライブは最初に機械的な結合を補正します。プログラムされた速度を維持するために、より多くの電流を流します。最終的には熱限界に達し、故障します。これにより、突然の危険なフィード障害が発生します。ドライブのヒートシンク温度を定期的に監視する必要があります。冷却ファンがフル稼働していることを確認します。適切な空気の流れを維持するために、キャビネットのエア フィルターを掃除してください。冷却ドライブにより、安定した正確なモーター制御が保証されます。熱警告を無視すると、最終的には内部の絶縁ゲート バイポーラ トランジスタ (IGBT) が破壊されます。
エンコーダが侵害されると、不正確な位置データがコントローラに送信されます。レゾルバーは、過酷なスタンピング条件下でも故障する可能性があります。ドライブはモーターの正確な位置を認識できなくなります。その結果、予測できない短いフィードまたは長いフィードが発生します。激しいスタンピング振動により、内部エンコーダのガラスディスクが損傷します。油や金属の粉塵は、高感度のフィードバック センサーを汚染します。厳密なピッチ精度を維持するには、信頼性の高いフィードバックが不可欠です。エンコーダ ケーブルの摩耗と適切なシールドを検査する必要があります。ケーブルが損傷すると、位置信号にノイズが混入します。コントローラーはこのノイズを実際のモーターの動きと誤って解釈します。これにより、フィーダーがフィードサイクル中にジャンプしたり途切れたりする原因になります。エンコーダをスタンピング環境から保護することが重要です。誘導干渉を防ぐために、フィードバック ケーブルを高圧電力線から離して配線します。
電圧降下により、PLC とサーボアンプ間の通信が中断されます。電気ノイズや EMI は、繊細なコマンド信号を破壊します。ケーブルのシールドと端子の接続を定期的にチェックする必要があります。方向制御リレーに障害があると、送りコマンド シーケンスが中断されます。ワイヤーが緩んでいると断続的な障害が発生し、追跡するのが非常に困難になります。安定した電力供給により、一貫したモーター性能が保証されます。電圧スパイクにより、ドライブの内部電源コンポーネントが損傷する可能性があります。機器を適切に接地すると、多くの電気ノイズの問題が排除されます。高電圧電源ケーブルを低電圧信号ケーブルから分離します。これにより、誘導結合や信号の破損が防止されます。クリーンな電気環境は、機械的な調整と同じくらい重要です。電源に問題があると思われる場合は、オシロスコープを使用して入力電力の完全性を確認してください。
まず、材料経路全体を徹底的に目視検査します。材料ガイドのクリアランスとダイ全体の位置を確認します。実際のプレスストロークとパイロットリリースカムのタイミングを確認してください。フィード ローラー全体のスプリング圧力を慎重に均等にします。下向きの力を測定するには、隙間ゲージまたはロードセルを使用します。これにより、コイルが片側に偏るのを防ぎます。ローラーに過度の磨耗や物質の蓄積がないか点検します。適切な溶剤でローラーを洗浄し、グリップを回復します。矯正装置が材料に湾曲を引き起こしていないことを確認します。平らなストリップは、湾曲したストリップよりもはるかに正確に供給されます。将来の参照のためにすべての機械設定を文書化します。厳密なシーケンスに従うと、変数が 1 つずつ削除されます。
機械コンポーネントへの安全なアクセスを確保するために、プレスとフィーダーの電源をロックアウトします。
上下のフィードローラーを非残留溶剤で拭き、スタンピングオイルや金属粉を除去します。
操作側と駆動側のローラーの間に隙間ゲージを挿入して、平行度が揃っているかどうかを確認します。
ローラー アセンブリの両側で隙間ゲージの抵抗が同じになるまで、張力スプリングを調整します。
フィーダー内で材料を手動でジョギングして、物理的な結合や異常な抵抗がないか確認します。
パイロット リリース カムがプレス ストロークの指定された角度で正確に係合していることを確認します。
症状 |
考えられる根本原因 |
即時の診断アクション |
|---|---|---|
材料が左右に歪む |
不均一なローラー圧力または修正されていないコイルのキャンバー |
隙間ゲージを使用してスプリングの張力を均等にします。レテナーの位置を確認します。 |
一貫した短い送り |
ローラーの滑りやダイガイドの過度の摩擦 |
ローラーを清掃し、グリップ圧力をわずかに高め、ダイガイドを広げます。 |
ドライブが過電流アラームをスローします |
機械的な結合、材料の詰まり、またはベアリングの磨耗 |
モーターを外し、機構を手で回してバインディングの位置を確認します。 |
送り長さが不安定またはジャンプしている |
エンコーダのフィードバック障害または電気ノイズ (EMI) |
エンコーダケーブルを検査し、シールドを確認し、アース接続を確認します。 |
材料に伸びたパイロットホール |
報道陣との闘いでパイロットリリースのタイミングが不適切 |
パイロット ピンがかみ合うと同時にローラーがリリースされるようにカムのタイミングを調整します。 |
HMI または PLC に特定の障害履歴を直ちに問い合わせます。繰り返し発生する過電流、トラッキング、および温度アラームを探します。モータの絶縁試験はメガーを使用して行ってください。これにより、内部巻線の短絡や絶縁破壊がチェックされます。過熱を軽減するために、冷却ファンが適切に動作しているかどうかを検査します。必要に応じてオシロスコープを使用してエンコーダ信号の整合性を確認します。電気キャビネットのフィルターを掃除して、適切な空気の流れを確保します。全負荷状態で入力線電圧を測定します。電圧がドライブの指定された許容範囲内にあることを確認してください。すべての端子台にプレスの振動による接続の緩みがないか確認してください。制御盤内のすべてのネジ端子を締めます。体系的な電気チェックにより、架空の機械的問題の追跡を防ぎます。メーカーのテクニカル サポート チームと話し合うために、特定の障害コードを記録してください。
オペレーターは、製造現場で簡単な修正を迅速に処理できます。ローラーや材料経路から破片を取り除くことができます。パイロットのリリースタイミングを調整し、方向スイッチをリセットします。技術者レベルの修理には、専門的なスキルと診断ツールが必要です。メンテナンス担当者は摩耗したベアリングを交換し、ギアボックスを再構築する必要があります。サーボ ループを調整して、モーターの応答と安定性を最適化します。ダウンタイムを最小限に抑えるために、素早い調整と深い介入を区別します。オペレータにサーボドライブパラメータをむやみに調整させないでください。パスワードを使用して重要な PLC 設定へのアクセスを制限します。複雑な電気障害を訓練を受けた自動化エンジニアにエスカレーションします。専門家にいつ連絡すればよいかを知ることで、イライラしたトラブルシューティングに費やす時間を節約できます。サーボモーターを交換するには、正確な機械的再調整とソフトウェアホーミング手順が必要です。
フィーダが経済的に修理できない時期を判断する必要があります。サーボモーターが時代遅れになると、交換部品の調達が不可能になります。サポートされていない独自の PLC は、最終的にシステム全体の交換を余儀なくされます。サーボアンプが故障した場合の即時の交換費用を比較してください。完全なアップグレードによる長期的な投資収益率と比較してください。頻繁な故障は、機器の耐用年数の終わりを示します。頻繁な修理はメンテナンス予算を浪費し、生産性を低下させます。フィーダーフレームの構造的完全性を評価します。機械的基盤が強固であれば、制御装置の改修は理にかなっています。機構が著しく摩耗している場合は、完全に交換する必要があります。この決定は、ハード ダウンタイム データに基づいて行います。機械的公差を満たせない機械にお金を注ぎ込まないでください。
最新のサーボフィーダは高度な高張力鋼を簡単に処理します。より厚いコイルを失速したり滑りたりすることなく処理します。レガシー機器は、これらの要求の厳しい最新の素材に対応するのに苦労しています。最新の機能により、生産上の大きな利点と柔軟性が得られます。自動圧力調整により、オペレーターの推測は完全に排除されます。ジョブレシピメモリにより、コイルの切り替えが大幅に高速化されます。プレス制御との閉ループ統合により、完全な同期が保証されます。最新のドライブは、高度な振動抑制アルゴリズムを提供します。これにより、ピッチ精度を損なうことなく、より速い送り速度が可能になります。機器をアップグレードすると、新たなビジネスチャンスへの扉が開きます。より厳しい公差とより丈夫な材料を必要とするジョブを見積もることができます。スループットの向上により、設備投資がすぐに正当化されます。最新の HMI は、難解なエラー コードの代わりに明確な診断テキストも提供します。
グレーマーケットの部品に依存すると、非常に高いリスクが伴います。従来のサーボ ドライブと方向制御装置はすぐに時代遅れになります。交換用コンポーネントの信頼できる供給元が必要です。改修パートナーまたは OEM を選択するための厳格な基準を定義します。応答時間と現地の在庫レベルを評価します。購入を決定する前に、テクニカル サポート インフラストラクチャを評価してください。オペレーターやメンテナンススタッフ向けに包括的なトレーニングを提供していることを確認してください。優良なベンダーは、詳細な電気回路図と機械図面を提供します。問題を迅速にトラブルシューティングするためのリモート診断サポートを提供する必要があります。強力なベンダーと提携することで、機器の長期的な信頼性が保証されます。単一の高価なサプライヤーに縛られる独自のシステムは避けてください。オープン アーキテクチャの制御により、複数の産業販売代理店から標準コンポーネントを調達できます。
現実的な毎日、毎週、毎月のメンテナンス スケジュールを実装します。毎日の作業には、ローラーの清掃と張力の目視チェックが含まれます。毎週のタスクには、可動部品への注油とケーブルの検査が含まれます。毎月のタスクでは、過熱を防ぐためにキャビネットフィルターを交換する必要があります。予知メンテナンスにより、予期せぬ障害やコストのかかるダウンタイムが防止されます。モーターの電流引き込みを監視して、機械的な結合を早期に検出します。これにより、 サーボフィーダの給紙ミスを 事前に防止します。サーマルイメージングを使用して、制御盤内のホットスポットを確認します。ギアボックス オイルに金属の削りくずがないか分析して、ベアリングの故障を予測します。積極的なメンテナンス文化は、機器の故障に対する最善の防御です。すべてのメンテナンス活動を文書化して、信頼性の高いマシン履歴を構築します。
材料の滑りを防ぐために、フィードローラーを毎日点検して清掃してください。
ドライブトレインとローラーピボットポイントのすべてのザークフィッティングに毎週グリースを塗ります。
エンコーダケーブルの配線をチェックして、移動するプレスコンポーネントに擦れていないことを確認してください。
電気キャビネットに毎月掃除機をかけて、導電性の金属粉を取り除きます。
ダイヤルインジケーターを使用して、ギアボックスの機械的バックラッシュを四半期ごとに確認します。
オペレーターは、システムへの影響を理解せずに設定を微調整することがよくあります。これにより、重大な位置ずれや予測できない供給エラーが発生します。構造化された教育を通じて、これらのトレーニングギャップを直ちに軽減する必要があります。すべてのコイル交換に対して標準的な操作手順を推奨します。特定のダイごとに正確なパイロット リリース調整を文書化します。パラメータ設定をロックして、訓練を受けていない担当者による不正な変更を防ぎます。適切なトレーニングにより、すべてのシフトにわたって一貫した機器のパフォーマンスが保証されます。基本的なドライブ アラームの読み方と解釈方法をオペレーターに教えます。基本的な機械的校正を正確に実行できるようにします。よく訓練されたオペレーターが、スクラップに対する最初の防御線となります。機器を保護するために彼らの知識に投資してください。フィーダーのコントロール パネルに直接取り付けるビジュアル セットアップ シートを作成します。
すべてのオペレータが従わなければならない標準化されたコイル通し手順を開発します。
サーボモーターが故障する前に、サーボモーターの作動音を認識できるようにオペレーターを訓練します。
オペレータは、実稼働中に行うすべてのパラメータ変更をログに記録する必要があります。
パイロット リリースのタイミングとそれが部品の品質に及ぼす影響について、月に 1 回の更新コースを実施します。
現在のフィーダの障害ログを監査して、繰り返し発生する過電流または追跡エラーを特定します。
コイル交換ごとにロードセルまたは隙間ゲージを使用してローラー圧力設定を標準化します。
機械的な衝突を排除するために、プレス ストロークに対するパイロットのリリース タイミングを確認します。
エンコーダのケーブルと接地接続を検査して、電気ノイズの干渉を排除します。
レガシー部品に常に障害が発生する場合は、専門の統合エンジニアに問い合わせて包括的なシステム評価を依頼してください。
供給精度、装置の信頼性、生産継続が部品の品質と工具寿命に直接影響するプレス加工作業では、適切なプレスと供給装置のパートナーを選択することも同様に重要です。 Kinglan は 、金属スタンピングおよびプレスライン用途向けのソリューションを提供し、メーカーが材料、プロセス、自動化の要件に基づいてより安定した効率的な生産システムを構築できるようサポートします。
A: 材料の歪みは、ほとんどの場合、フィード ローラーの圧力が不均一であることが原因で発生します。片側のスプリングがより大きな力を及ぼすと、コイルはその方向に偏ります。コイルのキャンバーが修正されていない場合や、材料ガイドの位置がずれている場合も、送りサイクル中に材料が横に移動する可能性があります。
A: 左右の圧力スプリングを均等に校正する必要があります。正確な下向きの力を測定するには、ローラーまたはロードセルの間に隙間ゲージを使用します。両側の圧力が同じになるまでテンションボルトを調整し、材料が均等にグリップされるようにします。
A: はい。きついダイやガイドの挟み込みは、人為的な激しい抵抗を生み出します。サーボ モーターは、この摩擦によって材料を押し出そうとするために過剰な電流を消費します。この一定の負荷によりドライブが過熱し、最終的には過電流または熱過負荷のアラームが発生します。
A: これらのアラームは、モーターが定格容量を超えて激しく動作していることを示します。これは通常、機械的な結合、材料の詰まり、ベアリングの摩耗、または金型内の過度の摩擦によって発生します。モーターの焼損を防ぐためにドライブがシャットダウンします。
A: パイロットピンが材料を見つけようとしているときにフィーダが材料を掴んでいると、フィーダとプレスが互いに戦います。これにより、パイロット穴が伸びて材料が所定の位置から引っ張られ、ピッチの精度が損なわれ、ドライブの故障が発生します。
A: フィード ローラーは毎日目視検査し、油やゴミを取り除くために掃除する必要があります。磨耗、溝、グリップの低下がないか毎月チェックしてください。永久的な表面変形や一貫した滑りが検出された場合は、直ちにローラーを交換するか再研磨してください。
A:機械の状態により異なります。フレーム、ギアボックス、ベアリングが頑丈であれば、サーボ ドライブと PLC を改造すると費用対効果が非常に高くなります。機構がひどく磨耗している場合、またはより厚い最新の材料を加工する必要がある場合は、ユニット全体を交換することをお勧めします。


