
ビュー: 0 著者: サイト編集者 公開時間: 2026-08-24 起源: サイト


手動プレスラインは最終的には厳しい運用限界に達します。人間の労働力の限界により、サイクル タイム、部品の一貫性、および職場全体の安全性が決まります。スタンパーと OEM は、生産能力を向上させ、部品あたりのコストを削減するという大きなプレッシャーに直面しています。まったく新しいグリーンフィールド施設を建設することは、土地の取得と建設のスケジュールにより、実現可能であることはほとんどありません。代わりに、既存の機器を 自動スタンピングラインは 実用的な前進の道を提供します。このエンジニアリング プロジェクトでは、現在のフロアを厳密に評価する必要があります。改修を確実に成功させるには、プレス構成、既存の工具の互換性、設備の制約を評価する必要があります。手動操作を同期された連続プロセスに変換するには、機械的および電気的な正確な統合が必要です。レガシー システムのアップグレードには、単に印刷機の間にロボットを配置するだけでは済みません。スループットを最大化し、既存の資本設備の寿命を延ばすには、マテリアルハンドリング、金型保護、安全プロトコルの包括的な見直しが必要です。
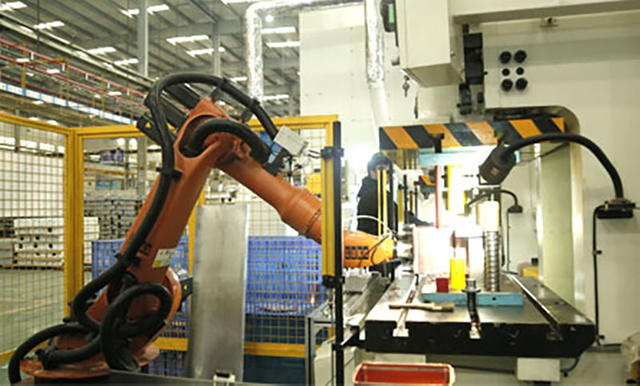
自動スタンピングラインに転換すると、通常、生産能力が 20% ~ 40% 増加し (多くの場合、毎分 18 ストローク以上のベンチマークに達します)、リスクの高い手動ハンドリング ステーションを排除し、シフトごとに複数のオペレーターを再配置します。
アーキテクチャ上の主な決定は、プレス間ロボット搬送システムを導入するか、それとも連続タンデム ラインに改修するかによって決まります。
財務計画では、ツールの変更、ダイ クリアランスの調整、ライン終了処理 (半自動ラッキングまたは完全自動スタッキング) などの隠れた統合コストを考慮する必要があります。
導入を成功させるには、機械的および電気的な改修中の生産損失を軽減するための段階的なダウンタイム戦略が必要です。
目次
自動化ハードウェアを購入する前に、明確なベースライン指標を確立する必要があります。正確に測定しないものを改善することはできません。現在の生産データを監査すると、改修によって解決される特定のボトルネックが浮き彫りになります。可用性、パフォーマンス、品質を測定して、現在の総合設備効率 (OEE) を計算します。既存のスクラップ率を文書化し、シフトごとの手作業コストを追跡します。これらの数字はビジネスケースの基礎を形成します。自動化アップグレードの資本支出を正当化するには、正確なデータが必要です。マイクロストップ、つまりオペレーターがブランクを調整したりスラグを除去したりするために一時停止する短い瞬間をよく見てください。手動セットアップでは、これらは気付かれません。自動セットアップでは、システム障害が引き起こされ、生産が停止します。
多くの場合、施設インフラストラクチャによって自動化プロジェクトの範囲が決まります。包括的な床面積監査が義務付けられています。ロボット工学、安全柵、および自動マテリアルハンドリングシステムによって必要な設置面積を考慮する必要があります。重自動化機器には、特定の基礎要件も必要です。重い積載量の 7 軸ロボットを標準の 6 インチの工場の床にボルトで固定することはできません。動的荷重によりアンカーが引き裂かれて緩みます。コンクリートの深さと PSI 定格を決定するには、コアのサンプリングが必要です。多くの場合、孤立した鉄筋コンクリートパッドを注入する必要があります。プレスの衝撃波による敏感なロボット エンコーダやサーボ ドライブの破壊を防ぐために、防振マウントは必須です。
既存の印刷制御を評価します。従来のリレー ロジック パネルや時代遅れのプログラマブル ロジック コントローラー (PLC) は、最新の自動化プロトコルと通信することがほとんどありません。ロボット ハンドシェイクに必要な高速 I/O を処理する処理速度が不足しています。現在のシステムに、EtherNet/IP または PROFINET 標準をサポートするために、単純な通信モジュールが必要か、それとも完全な電気的改造が必要かを判断します。ライトカーテン、ゲートスイッチ、緊急停止回路をセル全体に統合するには、最新の安全 PLC へのアップグレードは交渉の余地がありません。
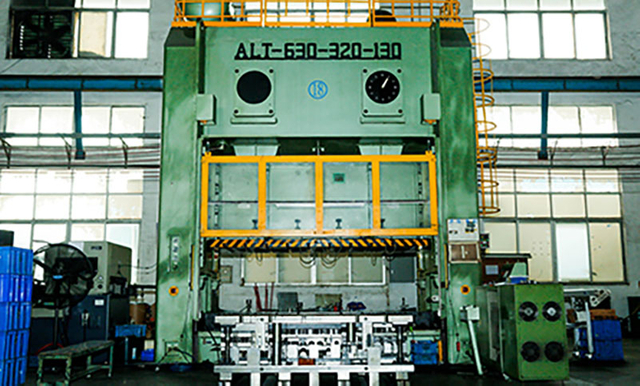
プレスと工具の互換性には、詳細な機械分析が必要です。シャット高さ、ストローク長、トン数曲線などの既存のプレス仕様を分析します。機械的ドライブの機能を徹底的に評価する必要があります。手動プレスは断続的に回転し、モーターが回復する時間を与えます。自動プレス機が連続的に稼働します。機械に蓄えられたフライホイール エネルギーとクラッチ/ブレーキ システムが連続した強力な直線ストロークを維持できるかどうかを判断します。従来の乾式摩擦クラッチの過度の摩耗は、致命的な故障を引き起こす可能性があります。高 SPM 動作中に発生する大量の熱を放散するには、空気圧湿式クラッチ システムにアップグレードする必要がある場合があります。
現在の金型設計を評価して自動化の準備を整えます。手動金型は人の手用に作られており、自動部品搬送に必要な機能が欠けていることがよくあります。金型に適切なリフター、部品存在センサー、効率的なスクラップ排出機能が備わっているかどうかを確認してください。スラグがダイシューを通過できなかった場合、自動システムがその上を踏みつけて金型を粉砕します。次のサイクルが開始される前に、重力によって廃棄物が効果的に除去されるように、スクラップ シュートを変更し、空気圧シェーカーを追加する必要があります。
プレス間ロボット搬送システムは、6 軸または 7 軸ロボットを利用して、既存のスタンドアロン プレス間でブランクを移動します。これらの多関節ロボットは人間の動きを模倣していますが、非常に高い精度と一貫性で動作します。彼らは 1 つのダイステーションから部品を取り出し、必要に応じて向きを変えて、次のプレスに正確に配置します。 7 軸システムはロボットをリニア レールに取り付け、1 つのユニットで遠く離れた複数のプレスにサービスを提供できます。
ロボット搬送の主な利点は、高い柔軟性です。これらのシステムは、複雑な部品形状を簡単に処理します。適応性が高く、プレスが完全に整列していない不規則なフロアプランにも簡単に改造できます。ロボットはステーション間で複雑な部品の方向変更を実行できるため、インダイ カム フリッパーの必要性がなくなり、ダイ設計が簡素化されます。エンドオブアームツーリング (EOAT) は、ベンチュリ真空発生器または磁気グリッパーを利用して、高速輸送中に板金を固定します。
ただし、ロボット システムは一般に、専用のトランスファー プレスと比較して、1 分あたりのストローク数 (SPM) が遅くなります。ロボット アームの物理質量により、加速率と減速率が制限されます。プレス間の距離に応じて、通常は最大 8 ~ 15 SPM になります。また、複雑なプログラミングと細心の注意を払った EOAT 管理も必要です。新しい部品プロファイルごとに特定のグリッパー構成が必要となるため、ロボットの手首にある自動工具交換装置で管理しないと、切り替え時間がさらに長くなります。
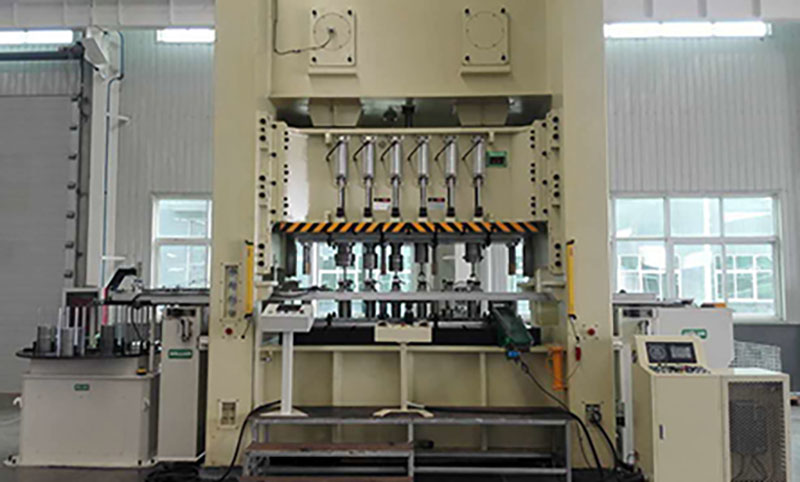
タンデム改造により、リニアトランスファーレールまたはクロスバーフィーダーを介して複数のプレス機がリンクされます。この構成により、高度に同期された継続的な生産ラインが構築されます。部品は、頑丈なサーボ モーターによって駆動される剛性の高い搬送機構に沿ってステーションからステーションへと直線的に移動します。多関節アームが空間をスイングする代わりに、クロスバーが 1 つの流体的な同期動作で部品を持ち上げ、水平に移動し、次の金型に下げます。
このアプローチにより、最大のスループットが実現します。タンデム ラインは、絞りの深さと部品のサイズに大きく依存して、18 以上の SPM をターゲットとすることがよくあります。これらは高度に同期された連続動作を提供するため、自動車のボディパネルや家電製品の筐体など、大量かつ少量の生産環境に最適です。機械的リンケージにより、搬送機構とプレスラムが常に完全な位相に保たれ、ロボットとラムの衝突の危険が排除されます。
欠点としては、ダイピッチの均一性に対する厳しい要件が挙げられます。すべてのダイはトランスファー軸に沿って完全に位置合わせする必要があります。ダイの中心間の距離を変えることはできません。この構成では、より高い初期資本支出と、個々の印刷機ドライブ間の大幅な機械的同期も必要になります。 1 つのプレスに障害が発生すると、ライン全体が即座に停止します。タンデムラインを改修するには、稼働中にトランスファーレールが固着しないように、すべてのプレスベッドをレーザーで正確に位置合わせする必要があります。
正しい自動化アーキテクチャの選択は、特定の運用環境の変数によって異なります。以下のマトリックスを使用して、施設の制約と生産目標に基づいてロボット搬送システムとリニア搬送システムのどちらを選択するかを決定します。
評価基準 |
ロボット搬送システム |
タンデム/リニア転送 |
|---|---|---|
パートのボリュームとミックス |
低~中量、高ミックス |
大容量、低ミックス |
パーツの複雑さ |
高 (複雑な 3D 再配向が必要) |
低から中 (直線的な直線進行) |
既存のプレス間隔 |
不規則、広い、不均一な間隔も許容可能 |
正確で均一な狭い間隔が必要 |
スループット目標 (SPM) |
通常 8 ~ 15 SPM |
18 歳以上の SPM が多い |
ツーリングの均一性 |
さまざまなパスラインの高さに対応可能 |
すべてのダイにわたって同一のパスライン高さが必要 |
設備投資額 |
適度な設備投資、スケーラブルな統合 |
多額の設備投資、大規模な機械改修 |
自動ブランクフィードにより、手動ラインフィードの主なボトルネックが解消されます。手作業のオペレーターは、人間工学的に重大な損傷を負う危険を冒さずに、最新のプレス機が達成できる速度で重いスチールまたはアルミニウムのブランクを一貫してロードすることはできません。最前線の自動化が確実に機能するには、いくつかの統合された機械コンポーネントと空気圧コンポーネントが必要です。
磁気ファンはスチールブランクを分離し、ミルオイルやシート間の真空吸引によって引き起こされる固着を防ぎます。空気圧ピールシリンダーがトップシートをわずかに持ち上げ、空気が表面張力を破壊します。ダブルブランク検出センサーは、接触または非接触の磁気厚さ測定を使用して、1 枚のシートのみがダイに入るようにします。 2 つのブランクが同時に成形ステーションに入ると、合計の厚さがダイのクリアランスを超え、致命的な工具の損傷とプレスの過負荷が発生します。その後、自動糸通しシステムが材料を最初の成形ステーションに正確に導きます。自動化されたディスタッキングにより、プレスの継続的な使用が保証され、オペレーターの疲労が大幅に軽減されます。
プレス内の自動化は、金型内センシングと部品追跡に大きく依存しています。プレス制御にリアルタイムのフィードバックを提供するには、ツールを装備する必要があります。誘導近接センサー、光学レーザー、機械式接触スイッチにより、部品の装着と排出が確認されます。部品が誤って取り付けられたり、取り出しに失敗した場合、このセンサー ネットワークはプレス制御と直接通信してラムを即座に停止し、金型のクラッシュを防ぎます。
自動工具交換 (ATC) システムまたはローリング ボルスターを統合すると、プレスの使用率がさらに最適化されます。これらのシステムにより、切り替え時間が数時間から数分に短縮されます。クイック ダイ チェンジ (QDC) 油圧クランプは手動ボルトを置き換え、一貫した測定可能な力でダイ シューをボルスターに固定します。自動ダイカートにより、オペレーターはプレスの稼働中に次のツールをステージングすることができます。実行が終了すると、ローリング ボルスターが古いダイをスライドさせて外に出し、新しいダイを内側にスライドさせて、マルチカップリング プレートを介して空気圧ユーティリティと電気ユーティリティを自動的に接続します。
ラインの終わりのオフロードは、プレスルーム自動化の最後のフロンティアとみなされることがよくあります。ライン端の荷降ろしが手動のままであれば、プレスラインのスピードアップは無意味です。部品が出口コンベア上に積み重なるだけで、プレス機は停止し、人間のオペレーターが追いつくまで待たなければなりません。完全に自動化されたソリューションには、3D ビジョン システムを使用したロボットによるビン ピッキング、自動部品スタッキング、コンベヤから自動ラックへのシステムが含まれます。
これらの技術は完成部品を慎重に扱い、クラス A 表面の表面損傷を防ぎます。ビジョンシステムはベルト上の部品の向きを識別し、ロボットがグリップを動的に調整できるようにします。完全なロボットによる荷降ろしの準備がまだ整っていない施設では、半自動の最終ラッキングが費用対効果の高い暫定的な代替手段として機能します。完全なロボット統合という多額の資本を必要とせずに、インデックスコンベアとドロップステーションを利用してオペレーターのペースを調整し、人間工学を改善します。
最新の自動化は物理ハードウェアを超えて拡張されています。インテリジェントなプレス工場への移行には、自動化された機器を産業用モノのインターネット (IIoT) プラットフォームに接続することが含まれます。この統合により、印刷機の PLC、トン数モニター、および搬送サーボから生データが直接取得されます。これにより、製造現場でラインパフォーマンスを即座に表示するリアルタイム OEE ダッシュボードが可能になります。
予知メンテナンス アラートは、サーボ モーターの温度、ベアリングの振動レベル、油圧オイルの劣化を監視します。このデータは、計画外のダウンタイムが発生する前に、差し迫った機械的故障について保守技術者に警告します。自動化された品質追跡ログにより、すべてのストロークのプレストン数の署名が記録されます。トン数が管理限界を超えて急増または低下した場合、システムはその部品に検査対象のフラグを立て、自動車または航空宇宙の顧客に対して一貫した部品品質と完全なトレーサビリティを確保します。
現実的な資本支出分析を構築するには、ハードウェアの初期費用と長期的な労働力の削減を比較する必要があります。自動化ハードウェア、安全柵、頑丈な EOAT、統合エンジニアリングの初期コストは多額です。ただし、この投資により、複数シフトの肉体労働が直接的に排除されます。 1 行あたり 3 ~ 4 人のオペレーターを、品質管理やマシン プログラミングなどのより価値の高いタスクに再割り当てできます。
3 交代勤務全体で、手動による積み込みを排除することで、大幅な人件費、福利厚生、管理上のオーバーヘッドが削減されます。また、自動化により、繰り返しの持ち上げ、裂傷、挟み込み傷害に関連する労働災害補償請求も大幅に削減されます。一貫した自動処理と正確なブランク配置によってスクラップ率が低下し、経済的利益がさらに加速します。自動化システムは疲れることがなく、部品を落とすこともなく、各サイクルで金型に完璧にロードします。
また、サイクル タイムの増加と工具の適応コストのバランスをとる必要があります。より高い SPM を達成するには、従来のダイを変更する必要があります。手動の金型には、ロボット グリッパーや搬送レールに必要なクリアランスが不足していることがよくあります。磨耗したコイル スプリングを交換するために窒素ガス スプリングを追加したり、自動排出のためにスクラップ シュートを変更したり、ダイ内センサーを埋め込んだりするには、かなりの資本と工具室時間が必要です。スループットの向上が、ツール ライブラリ全体を改修するコストに見合うかどうかを評価する必要があります。場合によっては、大量のジョブを実行する金型のみを自動化することが経済的に合理的です。
自動化後は、メンテナンスのオーバーヘッドが大幅に変化します。低スキルの手作業の人件費を、高スキルの自動化技術者の給与に置き換えることができます。複雑なサーボ ドライブ、ロボット コントローラー、および 3D ビジョン システムには、専門的なトラブルシューティングが必要です。故障したサーボドライブをレンチで修理することはできません。稼働時間を最大限に確保するには、オートメーションインテグレーターとの予防保守契約が不可欠になります。これらの継続的なテクニカル サポート コスト、ソフトウェア ライセンス、特殊なスペアパーツの在庫を長期的な運用予算に織り込んでください。
自動化ハードウェアを設置するには、プレスラインをオフラインにする必要があります。床を引きはがしたり、コンクリートを流し込んだり、新しい電線管を引いたりする作業は、プレス機の稼働中に行うことはできません。このダウンタイムを管理することは、サプライチェーンのコミットメントを維持するために非常に重要です。段階的な設置戦略を導入して、生産損失を軽減します。
組立作業を維持するために手動ラインを廃止する前に、プレス部品の相当量のバッファ在庫を構築します。
まず最前線のデスタッキングを自動化し、手動アンローダーでそのパフォーマンスを検証し、プロセスを安定させます。
計画された休日のシャットダウンまたは長期の週末の間に、印刷機間搬送ロボットを設置して試運転します。
一次搬送自動化が目標 SPM を達成したら、エンドオブライン自動ラック システムを統合します。
プレスルームの自動化では、オペレーターの配置転換が現実となっています。変更管理には、明確なコミュニケーションと従業員の積極的なスキルアップが必要です。手動オペレーターを単純に解雇しないでください。新しいテクノロジーを管理できるように既存のスタッフを再教育します。かつての手動ローダーは、金型がどのように動作するか、金属がどのように形成されるかについて、部族の深い知識を持っていました。彼らを監視制御の役割に移行させます。
ロボット プログラミング、ヒューマン マシン インターフェイス (HMI) の操作、および基本的なシステムのトラブルシューティングに関する正式なトレーニングを提供します。ロボットを障害から回復する方法、光学センサーを清掃する方法、真空グリッパーの圧力を調整する方法を教えます。従業員に投資することで、軽微な障害に対して常に外部のインテグレーターを呼び出すことなく、自動化ラインを効率的に実行し続けるための専門知識を社内に確保できます。
自動化システムに移行するには、厳密な安全性のアップグレードが必要です。生産中に人間のオペレーターがダイを操作することはなくなりましたが、メンテナンス担当者は依然としてダイの交換やトラブルシューティングのためにセルに入ります。動いている機械から人間を物理的に隔離する必要があります。すべての材料の出入口にセーフティライトカーテンを設置してください。エリア レーザー スキャナーを使用して、ロボットの作業範囲内の人の存在を検出します。
ドアが開いた場合にシステムを即座にシャットダウンするために、頑丈なインターロックされた周囲保護を実装します。現在の OSHA および ISO 規格に準拠するようにロックアウト/タグアウト (LOTO) 手順を更新します。安全 PLC は、プレス ラム、搬送ロボット、自動ディスタッカー間の複雑な相互作用を管理する必要があります。システムは、技術者がフェンスの中に入る前に、蓄えられたすべてのエネルギー (電気、空気圧、運動) が完全に隔離され、排出されることを保証する必要があります。
包括的なサイト監査とベースライン OEE 評価をスケジュールして、現在の生産ボトルネックを定量化します。
自動化統合スペシャリストとツールの詳細なレビューを実施して、金型の修正要件を決定します。
ハードウェアを購入する前に、3D 施設シミュレーションを実行して、床面積、ロボットの到達範囲、安全ゾーンを正確にマッピングします。
段階的な改修スケジュールを作成して、生産のダウンタイムを最小限に抑え、サプライチェーンへの取り組みを保護します。
プレス加工の最新化を検討しているメーカーにとって、確実な生産性向上を達成するには、プレス機器、工具、自動化、技術サポートを適切に組み合わせることが不可欠です。 Kinglan は 、金属スタンピングおよびプレス用途向けのソリューションを提供し、製造業者がより効率的で統合された生産準備の整ったスタンピング システムを構築するのをサポートします。
A: 現実的な ROI の期間は、通常 18 ~ 36 か月の範囲です。この期間は、現在のシフト構造、現地の労働率、および達成される具体的なスループットの向上に大きく依存します。 3 シフトを実行するオペレーションでは、通常、複数シフトの肉体労働コストが即座に排除され、スクラップ率が低下するため、より迅速な収益が得られます。
A: はい、古い機械プレスも自動化できますが、それには大幅なアップグレードが必要です。従来の印刷機では、通常、最新の自動化プロトコルと接続するために大規模な電気制御の改造が必要です。継続的なフライホイールのエネルギー伝達を安全に管理し、ラムを瞬時に停止するには、新しいクラッチおよびブレーキ システムと、高度な安全改造が必要になる可能性があります。
A: タンデム プレス ラインは、ロボットやリニア レールなどの自動搬送機構によって相互にリンクされた複数の個別のプレスで構成されます。トランスファー プレスは、1 つのフレーム内に複数のダイ ステーションを備えた単一の大型ベッド プレスで、内部トランスファー システムを利用してこれらのステーション間で部品を移動します。
A: 自動化により、金型の切り替え時間が大幅に短縮されます。自動スタンピング ラインには、多くの場合、クイック ダイ チェンジ (QDC) システム、自動ツーリング交換 (ATC) 機構、およびローリング ボルスターが組み込まれています。これらのテクノロジーにより、オペレーターは数時間ではなく数分で重い工具を交換し、ユーティリティを接続できるようになり、印刷機全体の可用性が大幅に向上します。
A: スペース要件は、特定のロボットの到達範囲、必要な安全柵、およびデスタッキング ゾーンの設置面積によって大きく異なります。普遍的な最小値はありません。統合前にカスタム 3D 施設シミュレーションを実施して、ロボットが建物の柱やその他の機器と衝突することなく部品を操作するための適切なクリアランスを確保する必要があります。


