
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 24/08/2026 Origine: Sito


Le linee di stampa ad alto volume si affidano all'automazione dello stampaggio per raggiungere tempi di ciclo aggressivi, massimizzare la produzione e tenere gli operatori fuori dalla zona pericolosa. Il principale collo di bottiglia ingegneristico è la scelta del giusto meccanismo di trasferimento. Se si sceglie un sistema eccessivamente complesso, si gonfiano le spese in conto capitale e i tempi di programmazione. Se si sceglie un sistema eccessivamente semplicistico, si rischiano collisioni tra gli stampi e si limitano i tipi di parti che è possibile eseguire in futuro. Valuteremo le differenze meccaniche tra questi sistemi in base a cinematica, geometria del pezzo, precisione e layout della pressa. Questo quadro di valutazione tecnica ti aiuterà a confrontare in modo definitivo a Manipolatore di stampaggio 2D o 3D per allineare le capacità meccaniche agli obiettivi operativi della tua struttura.
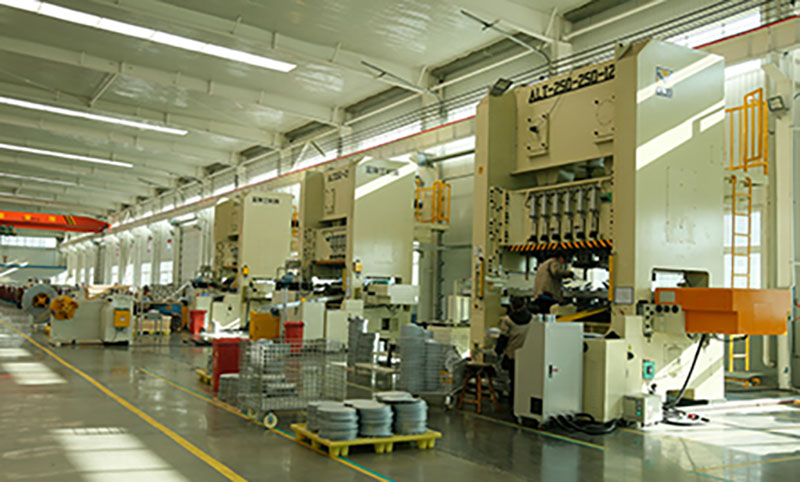
Vincoli cinematici: i manipolatori 2D operano rigorosamente su assi planari (XY), rendendoli altamente efficienti per i trasferimenti di parti piatte, mentre i manipolatori 3D aggiungono un asse Z (e spesso capacità di rotazione) necessari per geometrie imbutite o complesse.
Produttività e flessibilità: i sistemi 2D generalmente offrono tempi di ciclo più rapidi e una maggiore rigidità della linea di base grazie ai percorsi di movimento ridotti, mentre i sistemi 3D sacrificano la velocità marginale per la flessibilità necessaria per pulire stampi complessi e riorientare le parti tra le macchine da stampa.
Realtà dei costi: il costo iniziale di un manipolatore 2D è significativamente inferiore, il che lo rende un'opzione economica per compiti semplici, ma i calcoli a lungo termine devono tenere conto del costo potenziale di capacità di offerte future limitate se non è possibile soddisfare contratti di parti complesse.
Requisiti di integrazione: i manipolatori di automazione dello stampaggio 3D richiedono una programmazione più avanzata per evitare le collisioni, sofisticati strumenti di fine braccio (EOAT) e una sincronizzazione della pressa più rigorosa rispetto alle varianti 2D.
Sommario
Un manipolatore di stampaggio 2D opera su un profilo di movimento strettamente planare. L'architettura meccanica limita il movimento a due direzioni principali. Utilizza il trasferimento orizzontale lungo l'asse X per spostare le parti tra le stazioni. Utilizza la portata orizzontale o il passo lungo l'asse Y per entrare e uscire dall'area di stampa. Questo sistema non dispone di capacità di sollevamento verticale indipendenti. Si basa interamente sulla corsa della pressa e sui sollevatori interni dello stampo per sollevare la parte sopra la scarpa dello stampo.
La semplicità meccanica di un sistema 2D fornisce un'enorme rigidità strutturale. Meno assi in movimento significano meno punti di articolazione che possono flettersi sotto carico. Questa rigidità riduce al minimo le vibrazioni durante i trasferimenti ad alta velocità. Le vibrazioni ridotte consentono profili di accelerazione e decelerazione aggressivi. Ottieni la massima produttività senza compromettere la ripetibilità del posizionamento. I servomotori possono azionare le guide lineari alla massima velocità perché non devono combattere il peso a sbalzo di un montante verticale.
Questi sistemi eccellono in ambienti di produzione specifici. Le applicazioni tipiche includono operazioni di formatura superficiale e alimentazione di pezzi grezzi piatti. Dominano le configurazioni di stampi progressivi in cui lo spazio verticale è minimo e le parti rimangono relativamente piatte. Le strutture che producono semplici staffe, rondelle o pannelli piatti traggono enormi vantaggi da questa architettura. La configurazione 2D fornisce un'affidabilità senza pari per geometrie semplici che non richiedono complesse manipolazioni a mezz'aria.
Un manipolatore di stampaggio 3D introduce il movimento spaziale nella linea di stampa. L'architettura meccanica integra un asse Z dedicato per il sollevamento verticale. Funziona insieme agli assi X e Y standard. Molte configurazioni funzionano come piattaforme di movimento avanzate a 3 assi montate sui montanti della pressa. Altri utilizzano bracci robotici completamente articolati con sei gradi di libertà montati sul pavimento. Questa libertà spaziale cambia radicalmente il modo in cui le parti si muovono attraverso la finestra di stampa.
Il vantaggio operativo principale è la capacità di estrazione verticale. Il manipolatore può sollevare le parti direttamente dalle cavità profonde dello stampo. Può inclinare, ruotare o capovolgere i materiali a mezz'aria. Ciò avviene senza alcun contatto fisico diretto da parte degli operatori umani. È possibile riorientare geometrie complesse tra le operazioni di stampa senza soluzione di continuità. Ciò elimina la necessità di tavoli di allestimento intermedi, stazioni di turnover o interventi manuali tra le presse tandem.
Questi sistemi gestiscono il lavoro pesante di processi di produzione complessi. Le applicazioni tipiche includono linee di pressa tandem sincronizzate e stampaggio ad imbutitura profonda. I pannelli della carrozzeria automobilistica fanno molto affidamento sulla manipolazione 3D per eliminare grandi scivoli di scarto e perni di guida. Qualsiasi ciclo di produzione che richieda cambiamenti di orientamento intermedi richiede questa tecnologia. L'architettura 3D offre la flessibilità necessaria per eseguire progetti di parti complesse che altrimenti bloccherebbero un sistema di trasferimento planare.
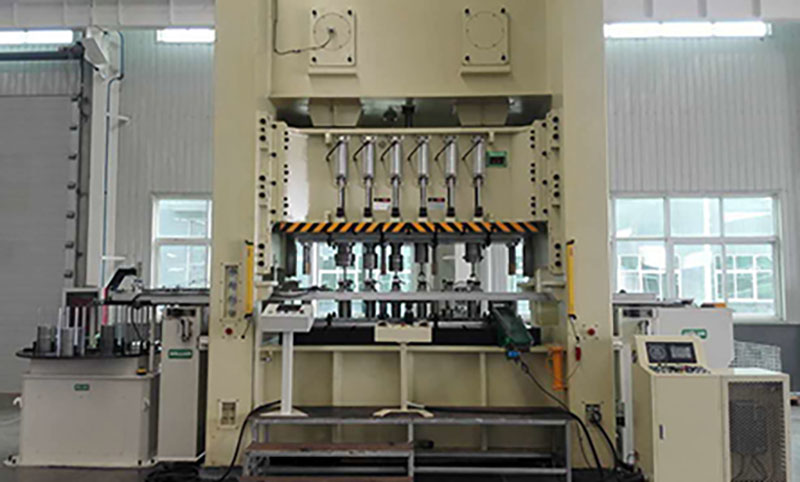
La geometria della parte funge da criterio di filtraggio principale per la selezione dell'automazione. Le parti piane si trasferiscono facilmente lungo un piano orizzontale. Le parti complesse presentano ostacoli fisici immediati. I componenti imbutiti richiedono l'asse Z di un manipolatore 3D. È necessario estrarre fisicamente la parte dalla cavità inferiore dello stampo. Il trasferimento orizzontale non può iniziare finché la parte non supera il confine dello stampo e tutti i perni guida sporgenti.
Un sistema 2D richiede strumenti specializzati per gestire parti complesse. Fa molto affidamento su sollevatori interni allo stampo pneumatici o con gas di azoto. Questi sollevatori spingono il pezzo fino all'altezza di trasferimento. La progettazione di stampi complessi con sollevatori integrati richiede notevoli costi di capitale e manutenzione. È necessario valutare il costo di progettazione di questi stampi complessi per ogni nuova parte. Spesso investire in un manipolatore 3D si rivela più efficiente che modificare ogni singolo portamatrice presente nel proprio inventario.
La distanza dello stampo determina anche il percorso di movimento richiesto. Perni guida, scivoli scarti e unità camme creano rischi di collisione all'interno della finestra della stampante. Un manipolatore 2D deve superare questi ostacoli in modo lineare, il che a volte è impossibile. Un sistema 3D può semplicemente sollevare la parte sopra gli ostacoli. Questa distanza verticale semplifica drasticamente la progettazione dello stampo. Riduce le ore di progettazione necessarie per lo sviluppo di nuovi strumenti e previene incidenti catastrofici.
Il tempo ciclo determina direttamente la redditività della linea di stampa. È necessario confrontare i profili di accelerazione di entrambi i sistemi. I manipolatori 2D vantano velocità di accelerazione e decelerazione superiori. La meccanica semplificata consente una messa a punto aggressiva del servomotore. La massa dei componenti mobili è notevolmente inferiore. Ciò si traduce in velocità di trasferimento punto-punto incredibilmente elevate, in grado di tenere il passo con le macchine da stampa meccaniche ad alta velocità.
L'implementazione del movimento 3D introduce una netta penalizzazione del tempo di ciclo. Muoversi in tre dimensioni richiede intrinsecamente più tempo di un percorso lineare. La corsa dell'asse Z aggiunge frazioni critiche di secondo a ogni corsa. Il manipolatore deve sollevare, trasferire e quindi abbassare la parte. Questo movimento sequenziale estende la finestra di trasferimento complessiva e spesso richiede che la stampante funzioni a una velocità continua inferiore.
È necessario calcolare attentamente l'impatto delle corse al minuto (SPM) quando si valutano questi sistemi. Seguire questi passaggi per determinare la penalità del tempo di ciclo:
Misurare il tempo di corsa della pressa di base dal punto morto superiore al punto morto inferiore.
Calcolare il tempo di estrazione dell'asse Z necessario per liberare il pattino inferiore dello stampo.
Aggiungere il tempo di trasferimento orizzontale dell'asse X tra le stazioni di stampa.
Calcolare il tempo di inserimento dell'asse Z necessario per posizionare la parte nella progressione successiva.
Confronta il tempo di trasferimento automatizzato totale con il ciclo di stampa continuo per trovare il tuo SPM massimo.
La precisione di posizionamento si basa sulla riduzione al minimo delle tolleranze meccaniche impilate. Ogni asse in movimento introduce un potenziale punto di varianza. I manipolatori 2D offrono intrinsecamente una maggiore ripetibilità della linea di base. Possiedono meno parti mobili e meno punti di articolazione. Le guide lineari rigide mantengono un rigoroso allineamento durante i trasferimenti ad alta velocità. Ciò garantisce che la parte atterri esattamente sui localizzatori dello stampo ogni volta.
Un sistema 3D deve affrontare maggiori sfide ingegneristiche per mantenere la precisione. Il funzionamento alla massima estensione amplifica le vibrazioni minori. Il meccanismo dell'asse Z introduce un effetto a sbalzo durante il trasferimento orizzontale. Ciò richiede componenti strutturali più pesanti per contrastare le vibrazioni multiasse. Il portale o la base devono assorbire forze dinamiche significative per mantenere stabile l'attrezzatura all'estremità del braccio.
La risoluzione del servomotore gioca un ruolo fondamentale nella precisione 3D. Gli encoder assoluti avanzati devono tracciare la posizione su tre dimensioni spaziali contemporaneamente. Il controller deve compensare lo slancio dell'utensile mentre oscilla nell'aria. Il mantenimento di tolleranze strette richiede una calibrazione continua. È necessario assicurarsi che il sistema 3D possieda una rigidità adeguata per il carico utile specifico per evitare carichi errati delle parti.
La disposizione fisica della vostra struttura determina la scelta dell'attrezzatura. La distanza tra le presse in una linea tandem è fondamentale. Questa spaziatura determina la portata richiesta del manipolatore. Le lunghe distanze di trasferimento richiedono un robusto supporto meccanico. Un sistema 2D può coprire distanze moderate utilizzando guide lineari per carichi pesanti. Tuttavia, una distanza eccessiva amplifica le vibrazioni e la deflessione della barra di trasferimento.
I requisiti di ingombro differiscono in modo significativo tra le due architetture. I manipolatori 3D spesso richiedono strutture di montaggio più robuste. Devono gestire il complesso momento di inerzia generato dai movimenti multiasse. I robot articolati montati a pavimento richiedono un sostanziale ancoraggio in cemento e recinzioni di sicurezza. I sistemi 3D in stile Gantry necessitano di pesanti sovrastrutture in acciaio imbullonate direttamente alla corona della pressa.
È necessario valutare lo spazio disponibile tra i montanti della pressa. I sistemi 2D generalmente presentano un profilo più basso. Si adattano facilmente alle finestre strette e ai soffitti bassi. I sistemi 3D richiedono maggiore spazio verticale sopra lo stampo. Il montante dell'asse Z o il braccio robotico necessitano di spazio per articolarsi senza colpire il pistone della pressa. Prima dell'installazione, assicurati che le dimensioni della tua macchina da stampa possano accogliere l'ingombro spaziale richiesto.
Il peso dell'attrezzatura influisce direttamente sulle prestazioni e sulla velocità del manipolatore. Il carico utile include sia la parte stampata che l'EOAT. I manipolatori 2D possono spesso gestire carichi utili più pesanti a velocità più elevate. La loro dinamica strutturale più semplice distribuisce il peso in modo più efficiente. Le guide lineari sostengono il carico direttamente contro la gravità. Ciò consente ai servomotori di concentrarsi interamente sull'accelerazione orizzontale anziché sulla caduta verticale.
La manipolazione 3D richiede strumenti di estremità del braccio altamente complessi. Spesso sono necessarie pinze a vuoto con meccanismi di conformità. Questi meccanismi assorbono lievi disallineamenti durante l'estrazione verticale. L'EOAT deve fissare la parte durante la rotazione multiasse. Ciò aggiunge un peso significativo all'estremità del braccio del manipolatore, utilizzando pesanti estrusioni di alluminio e più banchi di valvole pneumatiche.
Il motore dell'asse Z deve sollevare questo carico utile combinato contro la gravità. Ciò limita la velocità di accelerazione massima del sistema 3D. I carichi utili pesanti causano la deflessione strutturale alla massima portata. È necessario calcolare attentamente la capacità di carico utile dinamico. Assicurati che il sistema scelto sia in grado di gestire la combinazione di pezzi e utensili più pesanti senza sacrificare la precisione o innescare guasti di sovraccarico del servo.
I sistemi di trasferimento automatizzato trasformano radicalmente la sicurezza sul lavoro. Entrambe le architetture allontanano gli operatori dalla zona di pericolo principale. Le mani dell'uomo non entrano più nella pressa durante il ciclo di stampaggio. Ciò elimina efficacemente il rischio di amputazione o lesioni da schiacciamento. L'automazione garantisce la conformità alle rigorose norme di sicurezza industriale e agli standard OSHA.
I manipolatori 3D offrono vantaggi ergonomici specifici per produzioni complesse. Eliminano la necessità di un riorientamento manuale a metà processo. Gli operatori non hanno più bisogno di girare i pezzi grezzi pesanti tra una macchina e l'altra. La movimentazione manuale di materiali con spigoli vivi provoca gravi lacerazioni e tensioni. Il sistema 3D gestisce in autonomia tutte le manipolazioni spaziali, allontanando gli operatori dalle lamiere taglienti.
Ciò riduce drasticamente lo sforzo ergonomico e gli infortuni sul lavoro. Gli infortuni dovuti al movimento ripetitivo precipitano quando l’automazione gestisce il sollevamento pesante. La struttura riceve meno richieste di risarcimento da parte dei lavoratori. I protocolli di sicurezza passano dalla protezione fisica agli interblocchi elettronici e alle barriere fotoelettriche. Gli operatori passano a ruoli più sicuri gestendo l'interfaccia di automazione da una postazione di controllo.
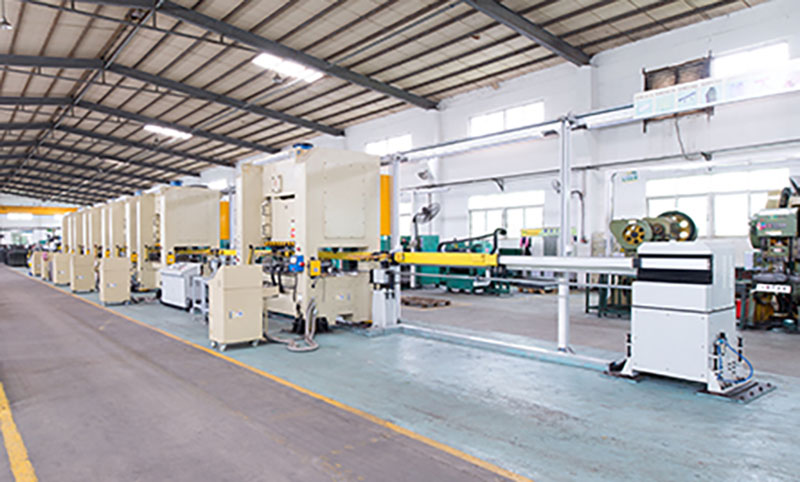
I requisiti hardware di base determinano l’esborso di capitale iniziale. Un sistema 2D richiede meno servomotori e meccanismi di azionamento più semplici. I componenti strutturali sono meno complessi da produrre e assemblare. Ciò rende l'architettura 2D intrinsecamente più economica per compiti semplici. Le strutture possono automatizzare più macchine da stampa con un investimento iniziale inferiore, ottenendo un periodo di ammortamento più rapido sulle linee di produzione di parti piatte.
Un sistema 3D richiede un investimento in conto capitale significativamente più elevato. L'aggiunta dell'asse Z richiede motori aggiuntivi, riduttori di precisione e viti a ricircolo di sfere per carichi pesanti. È necessario tenere conto dei costi nascosti delle licenze software. Sono necessari controller avanzati per gestire piattaforme di movimento a 3 assi e calcolare cinematiche complesse. Questi sistemi di controllo proprietari aggiungono sostanziali spese iniziali al progetto.
È inoltre necessario tenere conto del costo dell'EOAT specializzato. Le pinze 3D richiedono percorsi pneumatici complessi, dispositivi Venturi per il vuoto e integrazione di sensori. Le strutture di montaggio per i sistemi 3D richiedono una fabbricazione in acciaio più pesante. Valuta attentamente la disponibilità di capitale prima di impegnarti in un manipolatore spaziale. Garantire che il volume di produzione e la complessità delle parti giustifichino l'investimento iniziale più elevato.
I manipolatori automatizzati generano un ritorno sull'investimento attraverso una maggiore velocità di produzione. Una macchina funziona continuamente senza fatica, pause o cambi di turno. Il tempo di ciclo costante produce tassi di produzione prevedibili e più elevati. Questo aumento della produttività compensa direttamente le spese di capitale iniziali. Produci più pezzi per turno con meno difetti e meno scarti.
L’automazione consente la riallocazione strategica del lavoro. Non sono più necessari operatori che eseguano attività di trasferimento manuale o che carichino pezzi grezzi pesanti. Questi lavoratori passano a ruoli di supervisione di valore più elevato. Gestiscono il controllo di qualità, eseguono ispezioni visive e gestiscono l'ottimizzazione del sistema. Ciò massimizza il valore della forza lavoro umana e migliora il morale generale dell'impianto.
La riduzione del materiale di scarto migliora anche i rendimenti finanziari. I trasferimenti automatizzati prevengono la caduta delle parti e danni da disallineamento. La movimentazione di precisione garantisce tassi di resa al primo passaggio più elevati. Massimizzi l’utilizzo delle materie prime e riduci i costi di smaltimento dei rifiuti. L'efficienza complessiva della linea di stampa migliora notevolmente quando l'errore umano viene eliminato dal processo di trasferimento.
La messa in servizio di un sistema 2D richiede meno ore di progettazione. La programmazione si basa su una semplice logica punto-punto. Il controller gestisce solo due assi di movimento. L'integrazione del manipolatore con il PLC della pressa è semplice. I segnali di handshake consistono in apertura/chiusura di base, verifica del punto morto superiore e comandi di autorizzazione all'esecuzione.
Un sistema 3D richiede un ampio sforzo di programmazione e integrazione. Gli ingegneri devono sviluppare algoritmi complessi di pianificazione del percorso. Devono definire zone di collisione rigorose all'interno dello spazio dello stampo per evitare che l'utensile si schianti contro i perni di guida. Il sistema richiede una sincronizzazione continua del processo di stampa. Il manipolatore deve regolare dinamicamente la propria velocità in base alla posizione del pistone della pressa per ottimizzare i tempi del ciclo.
La compatibilità dei controller diventa un grosso ostacolo all’integrazione. È necessario valutare la facilità di integrazione degli ecosistemi software proprietari. Le piattaforme ad architettura aperta comunicano meglio con i PLC legacy esistenti. I sistemi proprietari spesso richiedono costosi moduli gateway e programmatori specializzati. Considera queste ore di integrazione nella sequenza temporale del progetto e nella pianificazione delle risorse per evitare ritardi nell'avvio.
I profili di usura meccanica differiscono in base alla complessità del sistema. I sistemi 3D possiedono più parti mobili e giunti di articolazione. Utilizzano più servomotori, riduttori e cuscinetti. I complessi sistemi di gestione dei cavi si flettono continuamente durante il movimento spaziale. Questi fattori aumentano di per sé il numero di potenziali punti di guasto e richiedono un inventario di pezzi di ricambio più robusto.
Un sistema 2D offre un profilo di manutenzione più semplice. Le guide lineari richiedono una lubrificazione di base e un'ispezione periodica. Le cinghie di trasmissione o i sistemi a pignone e cremagliera sono facilmente accessibili per il tensionamento. La risoluzione dei problemi di un sistema a due assi richiede molto meno tempo. Ciò si traduce in una maggiore efficacia complessiva delle apparecchiature (OEE) e in meno tempi di fermo macchina non pianificati.
È necessario implementare rigorosi programmi di manutenzione preventiva per entrambe le architetture. I sistemi 3D richiedono tecnici specializzati per la calibrazione e la riparazione. L'inventario dei pezzi di ricambio deve includere encoder assoluti specializzati e servoazionamenti multiasse. Pianificare risorse di manutenzione continua leggermente più elevate quando si distribuisce l'automazione 3D per mantenere il sistema in funzione alle massime prestazioni.
Confronto tecnico tra manipolatori di stampaggio 2D e 3D |
||
Parametro di ingegneria |
Manipolatore 2D |
Manipolatore 3D |
|---|---|---|
Assi di movimento cinematico |
X, Y (Planare) |
X, Y, Z (Spaziale) |
Impatto sul tempo di ciclo |
Estremamente veloce (alto SPM) |
Moderato (penalità sull'asse Z) |
Idoneità della geometria della parte |
Forme piatte e poco profonde |
Forme profonde e complesse |
Requisiti di ingegneria dello stampo |
Richiede sollevatori interni allo stampo |
Matrici standard accettabili |
Complessità di programmazione |
Logica semplice punto a punto |
Pianificazione complessa del percorso e zone di collisione |
Capacità di carico utile |
Alto (supporto carico diretto) |
Moderato (limitazioni del cantilever) |
Spese generali di manutenzione |
Bassa complessità |
Elevata complessità |
Molte strutture cadono nella trappola di attrezzature eccessivamente specifiche. Acquistano un manipolatore 3D esclusivamente per la percezione del futuro. Tuttavia, nel prossimo futuro utilizzeranno solo parti piatte. Ciò si traduce in una spesa in conto capitale sprecata. La struttura non ottiene alcun vantaggio operativo dall’asse Z inutilizzato, ma ha pagato un premio per questa capacità.
Questa specifica eccessiva crea anche spese di manutenzione inutili. Mantenete servomotori e software complessi che non forniscono alcun valore giornaliero. Il sistema 3D più pesante potrebbe effettivamente rallentare la produzione di parti piatte. La penalizzazione del tempo di ciclo riduce la capacità di produzione complessiva, il che significa che hai pagato di più per produrre meno parti all'ora.
Mitigare questo rischio attraverso una rigorosa analisi del mix parziale. Conduci un'analisi storica approfondita dei tuoi cicli di produzione. Prevedi i contratti futuri sulla base di dati di mercato realistici. Investi nell'automazione 3D solo se le geometrie complesse rappresentano una parte significativa del tuo volume. Allinea la tecnologia direttamente alle tue effettive esigenze di produzione piuttosto che a ipotetici scenari futuri.
Un’automazione sottospecificata crea colli di bottiglia immediati nella produzione. Una struttura utilizza un manipolatore 2D per risparmiare capitale. Presto scoprono che non è possibile liberare i perni guida di un nuovo stampo. Il manipolatore non può spostarsi attorno agli scivoli dei rottami. Ciò porta a collisioni catastrofiche, gravi danni alle attrezzature e settimane di tempi di fermo non pianificati.
Il sistema 2D diventa una limitazione permanente sulla linea di stampa. L'impianto deve rifiutare contratti lucrosi per parti imbutite. Devono spendere capitali eccessivi per progettare stampi complessi con sollevatori interni di azoto per compensare la mancanza di portata verticale del manipolatore. I risparmi iniziali evaporano rapidamente a causa di queste limitazioni operative.
Mitigare questo rischio durante la fase di valutazione del fornitore. Richiedi simulazioni cinematiche 3D complete prima dell'approvvigionamento. Richiedi al fornitore di eseguire studi dettagliati sulla portata utilizzando i file CAD dello stampo reale. Garantisci che il sistema 2D proposto possa navigare fisicamente nelle configurazioni di utensili più complesse in modo sicuro senza richiedere modifiche massicce dello stampo.
L’integrazione dell’automazione moderna con le presse meccaniche più vecchie presenta sfide uniche. Le presse tradizionali spesso non dispongono di precise capacità di arresto. I loro sistemi di frizione e freno si degradano nel corso di decenni di utilizzo. Mancano moderne interfacce PLC per una comunicazione senza interruzioni. Ciò rende estremamente difficile e pericolosa la sincronizzazione con un manipolatore ad alta velocità.
Un moderno manipolatore di automazione dello stampaggio 3D richiede dati precisi sulla posizione del pistone. Deve sapere esattamente dove si trova la corsa della pressa in ogni momento. Le macchine da stampa più vecchie non sono in grado di fornire questo feedback continuo. Ciò crea gravi rischi di collisione se la pressa supera il punto morto superiore mentre il manipolatore si trova all'interno dello spazio dello stampo.
Mitigare questo rischio valutando innanzitutto gli aggiornamenti del controllo della stampante. Potrebbe essere necessario installare moderni finecorsa a camme rotanti o risolutori assoluti. L'aggiornamento dei comandi frizione/freno con doppie valvole di sicurezza garantisce distanze di arresto ripetibili. La modernizzazione del PLC della pressa è spesso un prerequisito per la corretta installazione del manipolatore. Non collegare la robotica avanzata a controlli della pressa obsoleti.
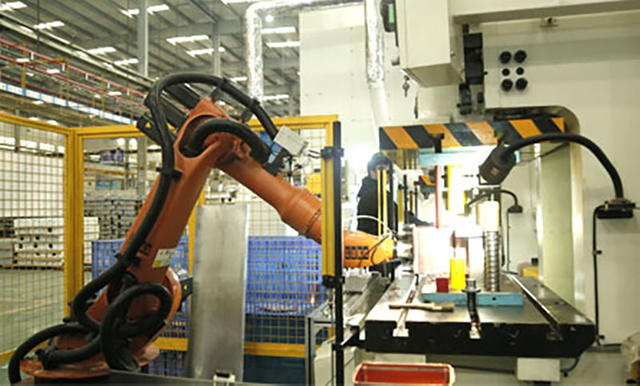
La scelta di un sistema 2D richiede condizioni operative specifiche. È necessario valutare attentamente le esigenze di produzione attuali e future. Questa architettura eccelle negli ambienti ad alta velocità e a bassa complessità. Prendi in considerazione un manipolatore 2D quando la tua struttura soddisfa i seguenti criteri.
La vostra produzione è costituita interamente da pezzi grezzi piatti o pezzi sagomati poco profondi.
I vostri stampi esistenti incorporano già sollevatori pneumatici o idraulici affidabili.
Il numero massimo di corse al minuto (SPM) è il principale fattore di redditività.
I budget per le spese in conto capitale sono strettamente limitati per l’anno fiscale in corso.
Il tuo team di manutenzione non ha esperienza con servosistemi multiasse complessi.
La finestra della pressa offre uno spazio verticale limitato per l'automazione in alto.
L'orientamento della parte rimane identico durante l'intero processo di stampaggio progressivo.
Un sistema 3D fornisce la flessibilità necessaria per le moderne sfide della produzione. Gestisce geometrie complesse che i sistemi lineari non possono elaborare. È necessario giustificare l'investimento più elevato attraverso una maggiore capacità. Considera un manipolatore 3D quando la tua struttura si trova ad affrontare queste realtà produttive.
Produci componenti imbutiti che richiedono un gioco di estrazione verticale significativo.
Le parti richiedono la rotazione a mezz'aria o il capovolgimento tra le operazioni di pressa tandem.
Desideri semplificare la progettazione futura degli stampi eliminando i sollevatori meccanici interni.
La vostra struttura elabora manualmente pannelli pesanti e scomodi che causano lesioni ergonomiche.
Stai facendo offerte per contratti automobilistici o aerospaziali complessi che richiedono la manipolazione spaziale.
Il layout della linea di stampa richiede di spostarsi su scivoli di scarto di grandi dimensioni o estensioni di sostegno.
Sono necessarie funzionalità avanzate di prevenzione delle collisioni per configurazioni di utensili altamente complesse.
La selezione dell'architettura di automazione ottimale definisce l'efficienza della produzione. È necessario bilanciare le capacità cinematiche con le geometrie specifiche delle parti. Una valutazione tecnica approfondita previene costosi errori di implementazione. Utilizza queste conoscenze per guidare la tua strategia di modernizzazione della linea di stampa. Segui questi passaggi pratici per iniziare l'aggiornamento dell'automazione.
Con esperienza in macchine da stampa e soluzioni di automazione dello stampaggio, Kinglan supporta i produttori che cercano di migliorare l'efficienza produttiva, la capacità di automazione e le prestazioni della linea di stampa. Le sue soluzioni focalizzate sul settore forniscono una base pratica per i produttori che pianificano nuove linee di stampaggio o aggiornano i sistemi di produzione esistenti.
Controlla il mix di parti attuale e previsto per determinare i requisiti esatti di sollevamento verticale.
Richiedi studi di portata cinematica 3D ai fornitori utilizzando i file CAD degli stampi più complessi.
Valuta i controlli della tua stampante legacy per identificare gli aggiornamenti necessari del PLC o del risolutore.
Calcola l'impatto del tempo di ciclo del movimento dell'asse Z sulle velocità di produzione richieste.
Valuta la capacità del tuo team di manutenzione di supportare la tecnologia servo multiasse.
R: Un manipolatore 2D non può sollevare le parti verticalmente. Gestisce pezzi imbutiti solo se lo stampo contiene sollevatori meccanici o pneumatici. Questi sollevatori devono spingere la parte completamente fuori dalla cavità all'altezza di trasferimento prima che inizi il movimento orizzontale. Ciò richiede un'ingegneria specializzata degli stampi.
R: Muoversi in tre dimensioni richiede intrinsecamente più tempo che muoversi in due. La corsa verticale dell'asse Z aggiunge frazioni di secondo al tempo di trasferimento. Tuttavia, la pianificazione ottimizzata del percorso e la sincronizzazione continua della macchina da stampa possono ridurre significativamente questa riduzione del tempo di ciclo.
R: I sistemi 3D richiedono una rigorosa manutenzione preventiva. I tecnici devono ispezionare servomotori multiasse, riduttori di precisione e complessi percorsi di gestione dei cavi. Per mantenere la precisione spaziale è necessaria una calibrazione regolare. È necessario assicurarsi che il personale di manutenzione sia addestrato sui controller di movimento avanzati.
R: Le macchine da stampa più vecchie richiedono una verifica del sistema di controllo. La pressa deve avere capacità di arresto affidabili e moderni controlli frizione/freno. Richiede una moderna interfaccia PLC e risolutori rotanti per comunicare dati precisi sulla posizione del pistone al controller del manipolatore.
R: Sì, i manipolatori 2D sono generalmente più rigidi. Hanno meno assi mobili e giunti di articolazione. Questa semplicità meccanica riduce al minimo le vibrazioni durante i trasferimenti ad alta velocità. Le guide lineari rigide mantengono un allineamento rigoroso, offrendo una maggiore ripetibilità posizionale della linea di base.
R: Sì, molti manipolatori 3D sono dotati di funzionalità di rotazione sull'attrezzatura all'estremità del braccio. Possono sollevare una parte, ruotarla o capovolgerla a mezz'aria e posizionarla nella pressa successiva con un orientamento completamente diverso. Ciò elimina la necessità di tabelle di staging manuali.


