
ビュー: 0 著者: サイト編集者 公開時間: 2026-08-24 起源: サイト


大量生産のプレスラインは、プレスの自動化に依存して、サイクルタイムを大幅に短縮し、生産量を最大化し、オペレーターを危険ゾーンから遠ざけます。エンジニアリング上の主なボトルネックは、適切な転送メカニズムを選択することです。過度に複雑なシステムを選択すると、設備投資とプログラミング時間が増大します。過度に単純なシステムを選択すると、ダイ クリアランスの衝突の危険があり、将来実行できる部品の種類が制限されます。これらのシステム間の機械的な違いを、運動学、部品の形状、精度、プレスのレイアウトに基づいて評価します。この技術的評価フレームワークは、製品を明確に比較するのに役立ちます。 2D と 3D のスタンピング マニピュレータ により、機械機能を施設の運用目標に合わせることができます。
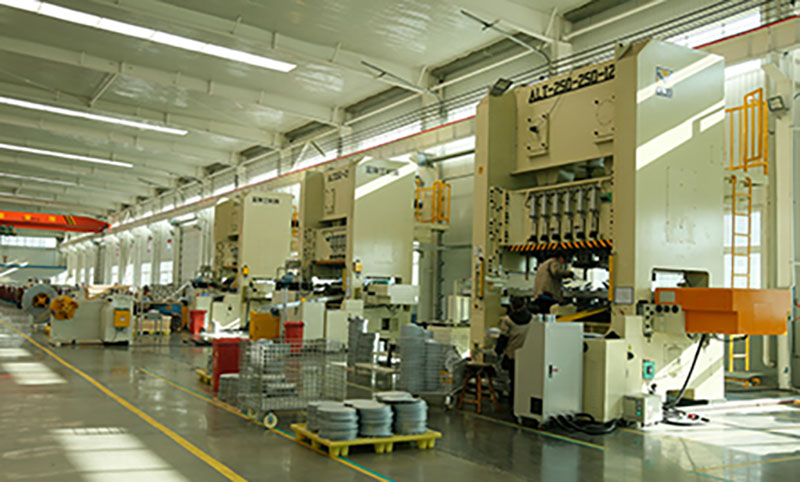
運動学的制約: 2D マニピュレータは平面 (XY) 軸上で厳密に動作するため、平らな部品の移動に非常に効率的ですが、3D マニピュレータは深絞りまたは複雑なジオメトリに必要な Z 軸 (および多くの場合回転機能) を追加します。
スループットと柔軟性: 2D システムは一般に、モーション パスが減少するため、サイクル タイムが短縮され、ベースラインの剛性が高くなります。一方、3D システムは、複雑な金型をクリアしたり、プレス間で部品の向きを変えるための柔軟性のために限界速度を犠牲にしています。
コストの現実: 2D マニピュレータの初期コストは大幅に低いため、単純なタスクには予算に優しいオプションになりますが、長期的な計算では、複雑な部品の契約を履行できない場合に将来の入札機能が制限される可能性のあるコストを考慮する必要があります。
統合要件: 3D スタンピング自動マニピュレーターには、2D バリアントと比較して、より高度な衝突回避プログラミング、高度なエンドオブアーム ツール (EOAT)、およびより厳密なプレス同期が必要です。
目次
2D スタンピング マニピュレータは、厳密に平面的な動作プロファイルで動作します。機械的アーキテクチャにより、動きは主に 2 方向に制限されます。 X 軸に沿った水平移動を利用して、ステーション間で部品を移動します。プレスエリアに出入りするために、Y 軸に沿った水平リーチまたはピッチが使用されます。このシステムには独立した垂直昇降機能がありません。プレス ストロークと内部のダイ リフタに完全に依存して、部品をダイ シューの上に持ち上げます。
2D システムの機械的な単純さにより、非常に高い構造的剛性が得られます。可動軸が少ないということは、負荷時に曲がる可能性のある関節ポイントが少ないことを意味します。この剛性により、高速搬送時の振動を最小限に抑えます。振動の低減により、積極的な加速および減速プロファイルが可能になります。位置再現性を損なうことなく、最大のスループットを実現します。サーボ モーターは、垂直マストの片持ち梁の重量と戦う必要がないため、リニア レールを最大速度で駆動できます。
これらのシステムは、特定の製造環境で優れた性能を発揮します。一般的な用途には、浅い成形作業やフラットブランクの供給が含まれます。これらは、垂直方向のクリアランスが最小限で、部品が比較的平らな状態を保つ順送金型のセットアップで主流です。単純なブラケット、ワッシャー、またはフラット パネルを生産する施設は、このアーキテクチャから大きな恩恵を受けます。 2D セットアップは、複雑な空中操作を必要としない単純なジオメトリに対して比類のない信頼性を提供します。
3D スタンピング マニピュレータは、プレス ラインに空間的な動きを導入します。機械的アーキテクチャには、垂直リフト用の専用 Z 軸が統合されています。これは、標準の X 軸および Y 軸と並行して動作します。多くの構成は、プレスアップライトに取り付けられた高度な 3 軸モーション プラットフォームとして機能します。他のものは、床に取り付けられた 6 つの自由度を持つ完全に多関節のロボット アームを利用します。この空間的自由により、プレス ウィンドウ内での部品の移動方法が根本的に変わります。
運用上の主な利点は、垂直抽出能力です。マニピュレータは、深い金型キャビティから部品を直接持ち上げることができます。空中で材料を傾けたり、回転したり、反転したりできます。これは人間のオペレーターによる直接の物理的接触なしで行われます。プレス操作間で複雑な形状の向きをシームレスに変更できます。これにより、中間ステージテーブル、ターンオーバーステーション、またはタンデムプレス間の手動介入が不要になります。
これらのシステムは、複雑な製造プロセスの重労働を処理します。一般的な用途には、同期タンデム プレス ラインや深絞りスタンピングなどがあります。自動車のボディパネルは、大きなスクラップシュートやガイドピンを取り除くために 3D 操作に大きく依存しています。中間方向の変更が必要な生産作業には、このテクノロジーが必要です。 3D アーキテクチャは、平面搬送システムをクラッシュさせてしまうような複雑な部品設計を実行するために必要な柔軟性を提供します。
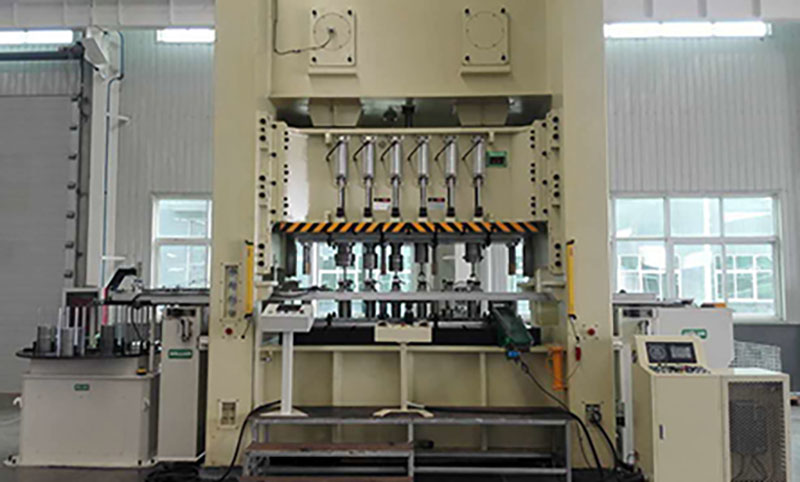
部品の形状は、オートメーション選択の主要なフィルタリング基準として機能します。平らな部品は水平面に沿って簡単に移動できます。複雑な部品は物理的な障害を直接引き起こします。深絞りコンポーネントには 3D マニピュレータの Z 軸が必要です。下側の金型キャビティから部品を物理的に取り出す必要があります。部品がダイの境界と突き出たガイド ピンを通過するまで、水平方向の移動は開始できません。
2D システムでは、複雑なパーツを処理するための特殊なツールが必要です。空気圧式または窒素ガス式のインダイリフターに大きく依存しています。これらのリフターは部品を搬送高さまで押し上げます。一体型リフターを備えた複雑な金型のエンジニアリングには、多大な資本とメンテナンスのオーバーヘッドが必要です。新しい部品ごとに、これらの複雑な金型のエンジニアリングにかかるコストを評価する必要があります。多くの場合、在庫内のすべてのダイ シューを変更するよりも、3D マニピュレータに投資する方が効率的であることがわかります。
ダイのクリアランスも必要な動作経路を決定します。ガイド ピン、スクラップ シュート、カム ユニットにより、プレス ウィンドウ内に衝突の危険が生じます。 2D マニピュレータはこれらの障害物を直線的に移動する必要がありますが、それが不可能な場合もあります。 3D システムは、パーツを障害物の上に持ち上げるだけで済みます。この垂直方向のクリアランスにより、金型の設計が大幅に簡素化されます。新しいツールの開発に必要なエンジニアリング時間が短縮され、壊滅的なクラッシュが防止されます。
サイクルタイムはプレスラインの収益性に直接影響します。両方のシステムの加速プロファイルを比較する必要があります。 2D マニピュレータは優れた加速速度と減速速度を誇ります。簡素化された機構により、サーボ モーターの積極的なチューニングが可能になります。可動コンポーネントの質量は大幅に減少します。これにより、高速機械プレスに負けない、非常に高速なポイントツーポイント転送速度が実現します。
3D モーションを実装すると、サイクル タイムに明確なペナルティが発生します。 3 次元での移動は、本質的に直線的なパスよりも時間がかかります。 Z 軸の移動により、各ストロークに重要な 1 秒の割合が追加されます。マニピュレータは部品を持ち上げ、移動し、その後下ろす必要があります。この一連の動作により、全体的な転写ウィンドウが拡張され、多くの場合、印刷機を低速の連続速度で実行する必要があります。
これらのシステムを評価するときは、1 分あたりのストローク (SPM) への影響を慎重に計算する必要があります。サイクル タイム ペナルティを決定するには、次の手順に従います。
上死点から下死点までのベースラインプレスストローク時間を測定します。
下型シューをクリアするのに必要な Z 軸の抜き時間を計算します。
プレスステーション間の X 軸の水平移動時間を加算します。
パーツを次の進行に配置するのに必要な Z 軸の挿入時間を考慮に入れます。
合計の自動転写時間を連続プレス サイクルと比較して、最大 SPM を見つけます。
位置決め精度は、積み重ねられた機械的公差を最小限に抑えることに依存します。軸が動くたびに潜在的な差異点が生じます。 2D マニピュレータは本質的に、より高いベースライン再現性を提供します。可動部品と関節点が少なくなります。剛性リニアガイドは、高速搬送中も厳密な位置合わせを維持します。これにより、部品は毎回ダイロケータ上に正確に配置されます。
3D システムは、精度を維持するために、より大きなエンジニアリング上の課題に直面しています。最大限に伸ばした状態で動作させると、小さな振動が増幅されます。 Z軸機構により、水平移動時にカンチレバー効果が生じます。これには、多軸の振動に対抗するためにより重い構造コンポーネントが必要になります。ガントリーまたはベースは、アーム端のツールを安定に保つために、大きな動的力を吸収する必要があります。
サーボ モーターの解像度は 3D 精度において重要な役割を果たします。高度なアブソリュート エンコーダは、3 つの空間次元にわたる位置を同時に追跡する必要があります。コントローラーは、ツールが空中で揺れるときの運動量を補正する必要があります。厳しい公差を維持するには、継続的な校正が必要です。パーツの誤荷重を防ぐために、3D システムが特定のペイロードに対して適切な剛性を備えていることを確認する必要があります。
施設の物理的なレイアウトによって機器の選択が決まります。タンデムライン内のプレス間の距離は重要です。この間隔により、必要なマニピュレータの到達範囲が決まります。長い転送距離には、堅牢な機械的サポートが必要です。 2D システムは、頑丈なリニア レールを使用して中程度の距離まで拡張できます。ただし、距離が長すぎるとトランスファーバーの振動やたわみが大きくなります。
フットプリント要件は 2 つのアーキテクチャ間で大きく異なります。 3D マニピュレータは多くの場合、より堅牢な取り付け構造を必要とします。多軸の動きによって生成される複雑な慣性モーメントに対処する必要があります。床置き型多関節ロボットには、十分なコンクリート固定と安全柵が必要です。ガントリー スタイルの 3D システムでは、プレス クラウンに直接ボルトで固定された重い鋼鉄の上部構造が必要です。
印刷機の支柱間の利用可能なスペースを評価する必要があります。 2D システムは通常、薄型であることが特徴です。狭いプレス窓や低い天井の下にも簡単に収まります。 3D システムでは、ダイの上により多くの垂直方向のクリアランスが必要です。 Z 軸マストまたはロボット アームには、プレス ラムにぶつからずに関節運動するためのスペースが必要です。設置前に、プレスの寸法が必要な空間エンベロープに対応できることを確認してください。
ツーリングの重量はマニピュレータのパフォーマンスと速度に直接影響します。ペイロードには、スタンプされたパーツと EOAT の両方が含まれます。 2D マニピュレータは多くの場合、より重いペイロードを高速で処理できます。より単純な構造力学により、重量がより効率的に分散されます。リニアガイドは重力に逆らって荷重を直接支持します。これにより、サーボ モーターは垂直方向の落下に対抗するのではなく、水平方向の加速に完全に集中することができます。
3D 操作には、非常に複雑なアーム先端ツールが必要です。多くの場合、コンプライアンス機構を備えた真空グリッパーが必要になります。これらの機構により、垂直引抜き時のわずかなズレを吸収します。 EOAT は、多軸回転中に部品を固定する必要があります。これにより、重いアルミニウムの押し出し材と複数の空気圧バルブ バンクを利用して、マニピュレータ アームの端に大幅な重量が追加されます。
Z 軸モーターは、この結合されたペイロードを重力に抗して持ち上げる必要があります。これにより、3D システムの最大加速率が制限されます。重いペイロードにより、最大到達範囲で構造的なたわみが発生します。動的ペイロード容量を慎重に計算する必要があります。選択したシステムが、精度を犠牲にしたりサーボ過負荷障害を引き起こしたりすることなく、最も重い部品と工具の組み合わせを処理できることを確認してください。
自動搬送システムは職場の安全性を根本的に変えます。どちらのアーキテクチャでも、オペレーターは主要な危険ゾーンから排除されます。スタンピングサイクル中に人間の手がプレス機に入ることはもうありません。これにより、切断や挫傷のリスクが効果的に排除されます。自動化により、厳しい産業安全規制とOSHA基準への準拠が保証されます。
3D マニピュレータは、複雑な生産において人間工学に基づいた特有の利点をもたらします。プロセスの途中で手動で方向を変更する必要がなくなります。オペレーターは、プレス間で重いブランクを裏返す必要はもうありません。鋭利な刃物を手で扱うと、重度の裂傷や負担が生じます。 3D システムはすべての空間操作を自律的に管理し、作業者を鋭利な板金から遠ざけます。
これにより、人間工学に基づいた負担や職場での怪我が大幅に軽減されます。自動化が重労働を処理すると、反復動作による損傷が激減します。この施設では、労働災害補償の請求が減少しています。安全プロトコルは、物理的な保護から電子的インターロックとライト カーテンに移行しています。オペレーターは、制御台座から自動化インターフェースを管理する、より安全な役割に移行します。
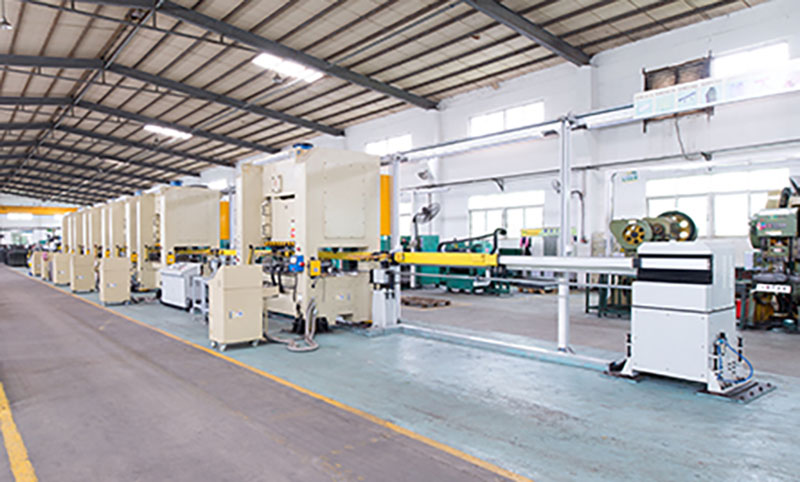
ベースラインのハードウェア要件によって初期資本支出が決まります。 2D システムでは、必要なサーボモーターの数が減り、駆動機構が単純になります。構造コンポーネントの製造と組み立てはそれほど複雑ではありません。これにより、2D アーキテクチャは本質的に単純なタスクに対してより予算に優しいものになります。施設では、より少ない初期投資で複数のプレスを自動化でき、平坦部品の生産ラインの回収期間を短縮できます。
3D システムには大幅に多額の設備投資が必要です。 Z 軸を追加するには、追加のモーター、高精度ギアボックス、頑丈なボールネジが必要です。ソフトウェア ライセンスの隠れたコストを考慮する必要があります。 3 軸モーション プラットフォームを管理し、複雑な運動学を計算するには、高度なコントローラーが必要です。これらの独自の制御システムにより、プロジェクトに多額の初期費用が追加されます。
特殊な EOAT のコストも考慮する必要があります。 3D グリッパーには、複雑な空気圧ルーティング、真空ベンチュリ、センサーの統合が必要です。 3D システムの取り付け構造には、より重い鋼鉄の製造が必要です。空間マニピュレーターを利用する前に、利用可能な資本を徹底的に評価してください。生産量と部品の複雑さが、より高い初期投資に見合ったものであることを確認します。
自動マニピュレーターは、生産速度の向上により投資収益率を生み出します。機械は疲労、休憩、シフト変更をすることなく継続的に稼働します。一貫したサイクルタイムにより、予測可能なより高い出力レートが得られます。このスループットの向上により、初期資本支出が直接相殺されます。欠陥やスクラップが少なくなり、シフトごとにより多くの部品が生産されます。
自動化により、戦略的な労働力の再配置が可能になります。オペレーターが手動で移送作業を行ったり、重いブランクを積み込んだりする必要はもうありません。これらの従業員は、より価値の高い監督の役割に移行します。彼らは品質管理を管理し、目視検査を実行し、システムの最適化を処理します。これにより、人間の労働力の価値が最大化され、工場全体の士気が向上します。
スクラップ材料の削減により、財務上の利益も向上します。自動搬送により、部品の落下や位置ずれによる損傷を防ぎます。精密なハンドリングにより、より高い初回パス歩留まり率が保証されます。原材料の利用を最大限に高め、廃棄物処理コストを削減します。搬送プロセスから人的ミスがなくなると、プレスラインの全体的な効率が劇的に向上します。
2D システムのコミッショニングに必要なエンジニアリング時間は短縮されます。プログラミングは、単純なポイントツーポイント ロジックに依存しています。コントローラーは 2 軸の動作のみを管理します。マニピュレータとプレス PLC の統合は簡単です。ハンドシェイク信号は、基本的なオープン/クローズ、上死点検証、および実行開始コマンドで構成されます。
3D システムには、広範なプログラミングと統合作業が必要です。エンジニアは複雑な経路計画アルゴリズムを開発する必要があります。ツールがガイド ピンに衝突するのを防ぐために、金型スペース内に厳密な衝突ゾーンを定義する必要があります。このシステムでは、継続的なプレス追従同期が必要です。マニピュレータは、サイクル タイムを最適化するために、プレス ラムの位置に基づいてその速度を動的に調整する必要があります。
コントローラーの互換性が統合の大きなハードルになります。独自のソフトウェア エコシステムの統合の容易さを評価する必要があります。オープン アーキテクチャ プラットフォームは、既存のレガシー PLC とより適切に通信します。独自のシステムでは、多くの場合、高価なゲートウェイ モジュールと専門のプログラマが必要になります。起動の遅れを避けるために、これらの統合時間をプロジェクトのタイムラインとリソース計画に織り込んでください。
機械的摩耗プロファイルはシステムの複雑さに応じて異なります。 3D システムには、より多くの可動部品と関節ジョイントがあります。より多くのサーボモーター、ギアボックス、ベアリングを使用します。複雑なケーブル管理システムは、空間移動中に継続的に曲がります。これらの要因は本質的に潜在的な故障箇所の数を増加させるため、より堅牢なスペアパーツの在庫が必要になります。
2D システムは、より簡単なメンテナンス プロファイルを提供します。リニアガイドには基本的な潤滑と定期的な点検が必要です。駆動ベルトまたはラックアンドピニオン システムに簡単にアクセスして張力を調整できます。 2 軸システムのトラブルシューティングにかかる時間は大幅に短縮されます。これにより、全体的な設備効率 (OEE) が向上し、計画外のダウンタイムが減少します。
両方のアーキテクチャに対して、厳密な予防保守スケジュールを実装する必要があります。 3D システムのキャリブレーションと修理には専門の技術者が必要です。スペアパーツの在庫には、特殊なアブソリュート エンコーダと多軸サーボ ドライブが含まれている必要があります。 3D オートメーションを導入する場合は、システムを最高のパフォーマンスで実行し続けるために、継続的なメンテナンス リソースを若干多めに計画してください。
2D および 3D スタンピング マニピュレータの技術比較 |
||
エンジニアリングパラメータ |
2Dマニピュレーター |
3Dマニピュレーター |
|---|---|---|
運動学的モーション軸 |
X、Y (平面) |
X、Y、Z (空間) |
サイクルタイムへの影響 |
非常に高速 (高 SPM) |
中程度 (Z 軸ペナルティ) |
部品形状の適合性 |
平らで浅い形状 |
深絞りの複雑な形状 |
金型エンジニアリングの要件 |
インダイリフターが必要 |
標準の金型を使用可能 |
プログラミングの複雑さ |
シンプルなポイントツーポイントロジック |
複雑な経路計画と衝突ゾーン |
ペイロード容量 |
高 (直接荷重サポート) |
中程度 (カンチレバーの制限) |
メンテナンスのオーバーヘッド |
複雑さが低い |
高い複雑性 |
多くの施設が過剰仕様の機器の罠に陥っています。彼らは、将来性を考慮して 3D マニピュレータを購入します。ただし、当面は平坦な部分のみを走行します。これにより、無駄な資本支出が発生します。この施設は、未使用の Z 軸から運用上の利点を得ることはありませんが、その機能に対して割増料金を支払いました。
この過剰な仕様により、不必要なメンテナンスのオーバーヘッドも発生します。あなたは、日々の価値を提供しない複雑なサーボモーターとソフトウェアを保守しています。 3D システムが重いと、実際には平らなパーツの生産が遅くなる可能性があります。サイクルタイムのペナルティにより、全体的な生産能力が低下します。つまり、1 時間当たりの生産部品数を減らすために、より多くの費用を支払ったことになります。
厳密な部品混合分析を通じてこのリスクを軽減します。本番稼働の履歴を徹底的にレビューします。現実的な市場データに基づいて将来の契約を予測します。複雑なジオメトリがボリュームの重要な部分を占める場合にのみ、3D オートメーションに投資してください。仮想的な将来のシナリオではなく、実際の生産ニーズにテクノロジーを直接調整します。
自動化の仕様が不十分だと、即時に生産上のボトルネックが発生します。ある施設では、資本を節約するために 2D マニピュレーターを導入しています。彼らはすぐに、新しい金型のガイド ピンをクリアできないことに気づきました。マニピュレータはスクラップ シュートの周囲を移動できません。これにより、壊滅的な衝突、工具の重大な損傷、数週間にわたる計画外のダウンタイムが発生します。
2D システムはプレス ラインにおける永久的な制限となります。施設は深絞り部品の有利な契約を断らなければなりません。マニピュレーターの垂直方向の到達距離の不足を補うために、内部窒素リフターを備えた複雑な金型に過剰な資本エンジニアリングを費やさなければなりません。こうした運用上の制限により、初期の節約額はすぐに消えてしまいます。
ベンダー評価段階でこのリスクを軽減してください。調達前に包括的な 3D 運動学シミュレーションを義務付けます。実際のダイ CAD ファイルを使用して詳細なリーチ調査を実行するようベンダーに要求します。提案された 2D システムが、大規模な金型の変更を必要とせずに、最も複雑なツーリング設定を物理的に安全に操作できることを確認します。
最新のオートメーションと古い機械プレスを統合するには、特有の課題が生じます。従来の印刷機には正確な停止機能が欠けていることがよくあります。クラッチおよびブレーキ システムは数十年の使用により劣化します。シームレスな通信のための最新の PLC インターフェイスがありません。このため、高速マニピュレータとの同期は非常に困難で危険です。
最新の 3D スタンピング自動マニピュレーターには、正確なラム位置データが必要です。プレスストロークがどこにあるかを常に正確に把握する必要があります。古い印刷機では、このような継続的なフィードバックを提供できません。これにより、マニピュレータが金型空間内にあるときにプレスが上死点を超えてドリフトすると、重大な衝突の危険が生じます。
最初に印刷制御のアップグレードを評価することで、このリスクを軽減します。最新のロータリー カム リミット スイッチまたはアブソリュート レゾルバの取り付けが必要になる場合があります。デュアル安全バルブを備えたクラッチ/ブレーキ制御をアップグレードすることで、再現可能な停止距離が保証されます。多くの場合、プレス PLC の最新化は、マニピュレータの設置を成功させるための前提条件となります。高度なロボット工学を時代遅れの印刷制御装置に接続しないでください。
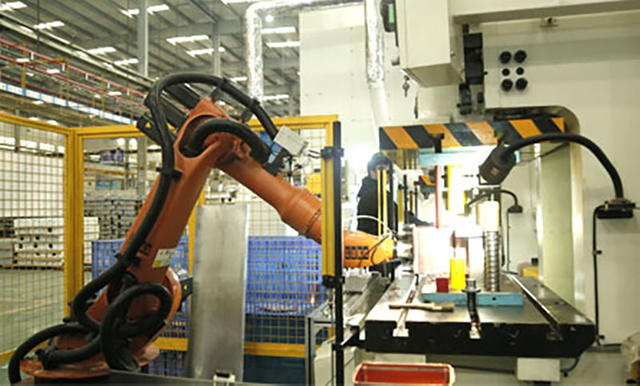
2D システムを選択するには、特定の動作条件が必要です。現在および将来の生産要件を慎重に評価する必要があります。このアーキテクチャは、高速で複雑性の低い環境に優れています。施設が次の基準を満たしている場合は、2D マニピュレータを検討してください。
あなたの製品は完全に平らなブランクまたは浅く成形された部品で構成されています。
既存の金型には、信頼性の高い空圧式または油圧式リフターがすでに組み込まれています。
1 分あたりの最大ストローク (SPM) が収益性の主な要因です。
今年度の設備投資予算は厳しく制限されています。
メンテナンス チームには、複雑な多軸サーボ システムの経験が不足しています。
プレス ウィンドウでは、オーバーヘッド自動化のための垂直方向のクリアランスが限られています。
部品の向きは、順送スタンピングプロセス全体を通じて同じままです。
3D システムは、現代の製造上の課題に必要な柔軟性を提供します。線形システムでは処理できない複雑なジオメトリを処理します。能力の向上を通じて、より高い投資を正当化する必要があります。施設がこのような生産の現実に直面している場合は、3D マニピュレータを検討してください。
かなりの垂直抽出クリアランスを必要とする深絞りコンポーネントを製造しているとします。
タンデムプレス操作の間に部品は空中で回転または反転する必要があります。
内部の機械式リフターを排除して、将来の金型設計を簡素化したいと考えています。
あなたの施設では、人間工学に基づいた怪我を引き起こす重くて扱いにくいパネルを手作業で加工しています。
あなたは、空間操作を必要とする複雑な自動車または航空宇宙契約に入札しています。
プレスラインのレイアウトでは、大きなスクラップシュートやボルスターエクステンションの上を移動する必要があります。
非常に複雑なツールのセットアップには、高度な衝突回避機能が必要です。
最適な自動化アーキテクチャを選択することで、生産効率が決まります。特定の部品の形状に対して運動学的機能のバランスを取る必要があります。徹底した技術評価により、コストのかかる実装エラーを防止します。この知識を活用して、プレス ラインの近代化戦略を推進してください。自動アップグレードを開始するには、次の実行可能な手順に従ってください。
プレス機械やプレス自動化ソリューションの経験を活かし、 Kinglan は、 生産効率、自動化機能、プレスラインのパフォーマンスの向上を目指すメーカーをサポートします。業界に焦点を当てたそのソリューションは、新しいスタンピング ラインを計画したり、既存の生産システムをアップグレードしたりするメーカーに実用的な基盤を提供します。
現在および予測される部品の組み合わせを監査して、正確な垂直揚力要件を決定します。
最も複雑な金型 CAD ファイルを使用して、ベンダーに 3D キネマティック リーチ調査をリクエストします。
従来のプレス制御を評価して、必要な PLC またはリゾルバーのアップグレードを特定します。
Z 軸の移動が必要な出力レートに及ぼすサイクル タイムの影響を計算します。
多軸サーボ テクノロジーをサポートするメンテナンス チームの能力を評価します。
A: 2D マニピュレータでは部品を垂直に持ち上げることはできません。金型に機械式または空気圧リフターが含まれている場合、深絞り部品のみを処理します。これらのリフターは、水平移動が開始される前に、キャビティから部品を完全に搬送高さまで押し出す必要があります。これには専門的な金型エンジニアリングが必要です。
A: 3 次元での移動は、2 次元での移動よりも本質的に時間がかかります。 Z 軸の垂直移動により、転送時間は数分の 1 秒増加します。ただし、最適化されたパス計画と継続的なプレス同期により、このサイクル タイムのペナルティを大幅に最小限に抑えることができます。
A: 3D システムには厳密な予防メンテナンスが必要です。技術者は、多軸サーボモーター、高精度ギアボックス、複雑なケーブル管理トラックを検査する必要があります。空間精度を維持するには定期的なキャリブレーションが必要です。メンテナンス スタッフが高度なモーション コントローラーに関するトレーニングを受けていることを確認する必要があります。
A: 古い印刷機には制御システムの監査が必要です。プレスには信頼性の高い停止機能と最新のクラッチ/ブレーキ制御が必要です。正確なラム位置データをマニピュレーターのコントローラーに伝達するには、最新の PLC インターフェイスとロータリー リゾルバーが必要です。
A: はい、2D マニピュレータは一般的により剛性が高くなります。可動軸と関節ジョイントが少なくなります。このシンプルな機構により、高速搬送時の振動が最小限に抑えられます。剛性リニアガイドは厳密な位置合わせを維持し、より高いベースライン位置再現性を提供します。
A: はい、多くの 3D マニピュレータはアームの端のツールに回転機能を備えています。部品を持ち上げたり、空中で回転または反転したり、まったく異なる方向で次のプレス機に配置したりすることができます。これにより、手動のステージング テーブルが不要になります。


